Zdalne wsparcie: robot z wizją maszynową pod klucz w każdym kraju
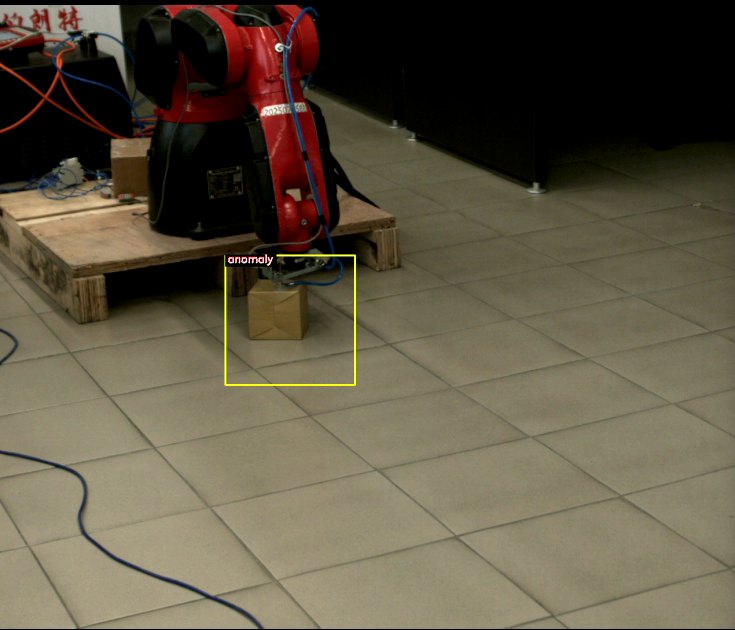
Kamera i sieć neuronowa informują robota o obecności elementu, jego rodzaju i orientacji. Nie są wymagane żadne podpory ani prowadnice do precyzyjnego układania elementów.
Każda odpowiedź sieci neuronowej uruchamia określony ruch robota: układanie, sortowanie, odrzucanie lub oczekiwanie.
Jedna kamera rozpoznaje i weryfikuje produkty. System stereo składający się z dwóch kamer lub pojedynczy moduł stereo mierzy wysokość i wymiary.
Konfiguracja, uruchomienie, szkolenie i wsparcie odbywają się przez Internet. Na miejscu potrzebny jest tylko Państwa inżynier.
Szanowni kierownicy i specjaliści!
Firma "Vector Technologies" z Mińska (Białoruś) działa w branży automatyzacji przemysłowej od 17 lat, od 2009 roku. Opracowaliśmy własne oprogramowanie dla robotów wyposażonych w systemy wizji komputerowej i oferujemy jego wdrożenie w Państwa zakładzie produkcyjnym w dowolnym kraju, bez konieczności wysyłania naszych inżynierów.
Prace, które zazwyczaj wykonuje integrator na miejscu, realizujemy zdalnie, przez Internet. Analizujemy zadanie na podstawie nagrań wideo, tworzymy specyfikację sprzętu, konfigurujemy oprogramowanie zdalnie, trenujemy sieć neuronową na podstawie dostarczonych przez Państwa produktów, wspieramy uruchomienie robota razem z Państwa inżynierami i szkolimy personel online. Państwo nie ponoszą kosztów związanych z podróżami służbowymi, a terminy realizacji prac nie zależą od wiz i lotów.
Programy do wizji komputerowej i do sterowania robotem zostały opracowane w naszej firmie. Dlatego też odpowiadamy za cały proces, od obrazu z kamery do ruchu robota, i możemy dostosować programy do Państwa konkretnych potrzeb.
Co otrzymujesz:
Robot wykonuje powtarzalne operacje w każdej zmianie: chwytuje, orientuje, układa i sortuje produkty.
Ta sama kamera, która steruje robotem, sprawdza każdy produkt i, w przypadku wykrycia wady, kieruje go do odrzutów.
Nowy produkt wymaga nowego modelu sieci neuronowej i nowych algorytmów, a nie nowej mechanicznej konstrukcji.
Programowanie, konfiguracja i uruchomienie są realizowane przez jeden zespół, który sam opracował oprogramowanie.
Z poważaniem,
Sergey Kuntsevich
specjalista techniczny firmy "Vector Technologies", inżynier programista, programista engiAI i Robot1
+375 33 380-78-10 (Viber, WhatsApp, Telegram) · support@engi.live
01 Robot, który widzi
Zwykły robot przemysłowy powtarza zaprogramowaną trajektorię. Nie wie, czy element znajduje się na swoim miejscu, jaki to element i jak jest ustawiony.
Dlatego wokół klasycznego robota buduje się skomplikowane urządzenia mechaniczne: podpory, platformy, wibratory i stacje centrowania. Często koszt takiego urządzenia jest porównywalny z kosztem samego robota, a zmiana na inny produkt wymaga jego modyfikacji. W takim podejściu automatyzacja małych serii jest nieopłacalna.
Robot wyposażony w system wizyjny najpierw "ogląda", a następnie wykonuje ruchy. Kamera rejestruje element, sieć neuronowa odpowiada na pytania dotyczące tego elementu, a na podstawie tej odpowiedzi robot wybiera odpowiednie działanie.
| Co rejestruje kamera? | Co robi robot? |
|---|---|
| Czy element znajduje się w zasięgu chwytaka, czy nie. | Robot rozpoczyna cykl pracy, gdy element zostanie wykryty, i czeka, aż przestrzeń będzie pusta. |
| Typ produktu: model, kolor, rozmiar lub wariant wykonania. | Robot wykonuje trasę zaprogramowaną specjalnie dla danego typu produktu. |
| Kąt obrotu produktu wynosi od 0 do 359 stopni z krokiem 1 stopień. | Robot obraca chwytakiem pod produkt, a elementy do orientacji nie są wymagane. |
| Wady: odprysk, przesunięcie elementu, brak elementu, obcy przedmiot. | Robot odkłada produkt do strefy odrzutów, a zdarzenie jest zapisywane w dzienniku. |
| Wysokość, długość i szerokość pudełka są mierzone za pomocą kamery stereoskopowej. | Robot opuszcza się dokładnie do powierzchni i nie wywiera nacisku na karton. |
02 Jak działa ten system?
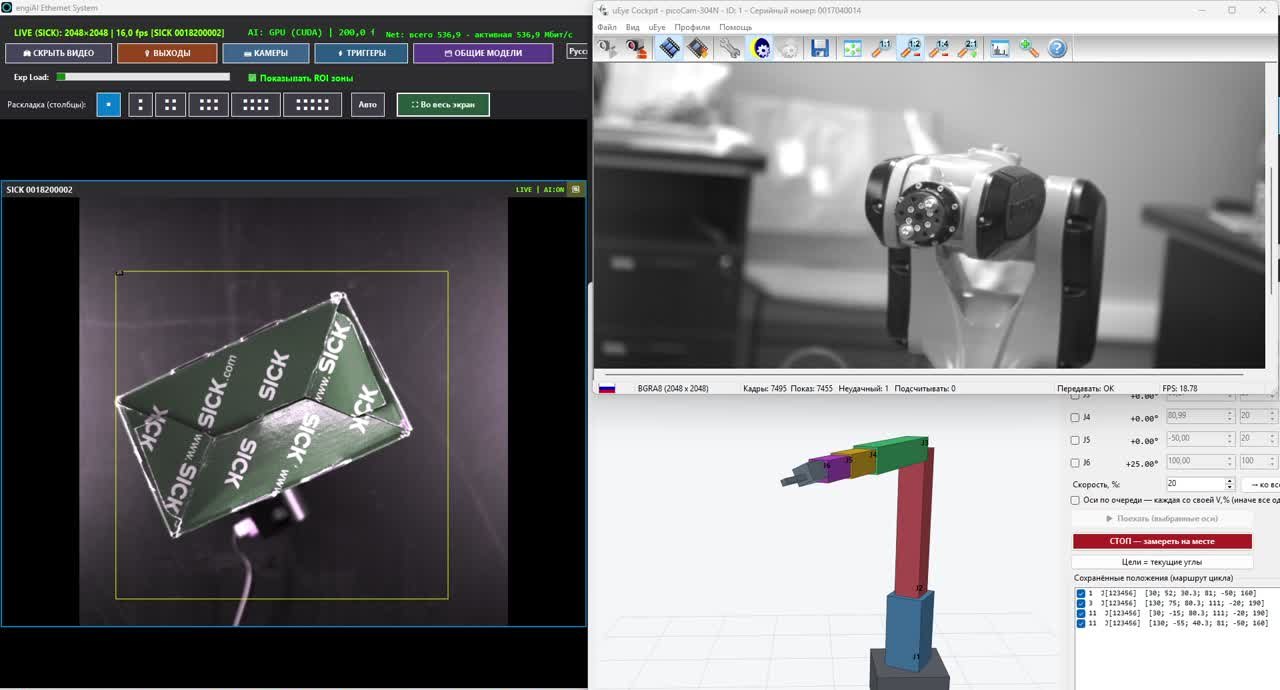
System składa się z dwóch programów, które opracowaliśmy: engiAI odpowiada za przetwarzanie obrazu, a Robot1 steruje robotem. Programy mogą działać na jednym komputerze lub na różnych urządzeniach, komunikując się ze sobą za pośrednictwem standardowej sieci.
Kamera rejestruje produkt nieprzerwanie lub w oparciu o sygnał z czujnika.
Sieć neuronowa analizuje każdy obszar kadru i określa: norma, wada, typ produktu lub kąt.
Polecenie wysyła instrukcję przez sieć TCP/IP lub aktywuje wyjście kamery.
Program przyjmuje polecenie i wybiera trasę dla robota.
Robot wykonuje trasę, aktywuje chwytak i wysyła sygnały do urządzeń.
Obraz z kamery może być odbierany nie tylko przez robota. Może go również odebrać sterownik PLC, obrotowy stół, inny manipulator lub system SCADA, pod warunkiem, że urządzenie jest w stanie nawiązać połączenie sieciowe.
Sieć neuronowa działa na komputerze znajdującym się przy linii produkcyjnej. Obrazy nie są przesyłane do Internetu, a działanie systemu nie zależy od usług chmurowych.
Sieć neuronowa odpowiada dziesiątki razy na sekundę. Robot1 akceptuje nowy cel dopiero po upewnieniu się, że jest stabilny, i ignoruje drobne wahania odpowiedzi, dzięki czemu napędy robota nie ulegają awarii.
Od zmiany pozycji elementu do rozpoczęcia ruchu osi upływa około 1 sekundy. Wszystkie parametry są ustawiane w konfiguracji.
03 Jeden robot wykonuje wiele zadań
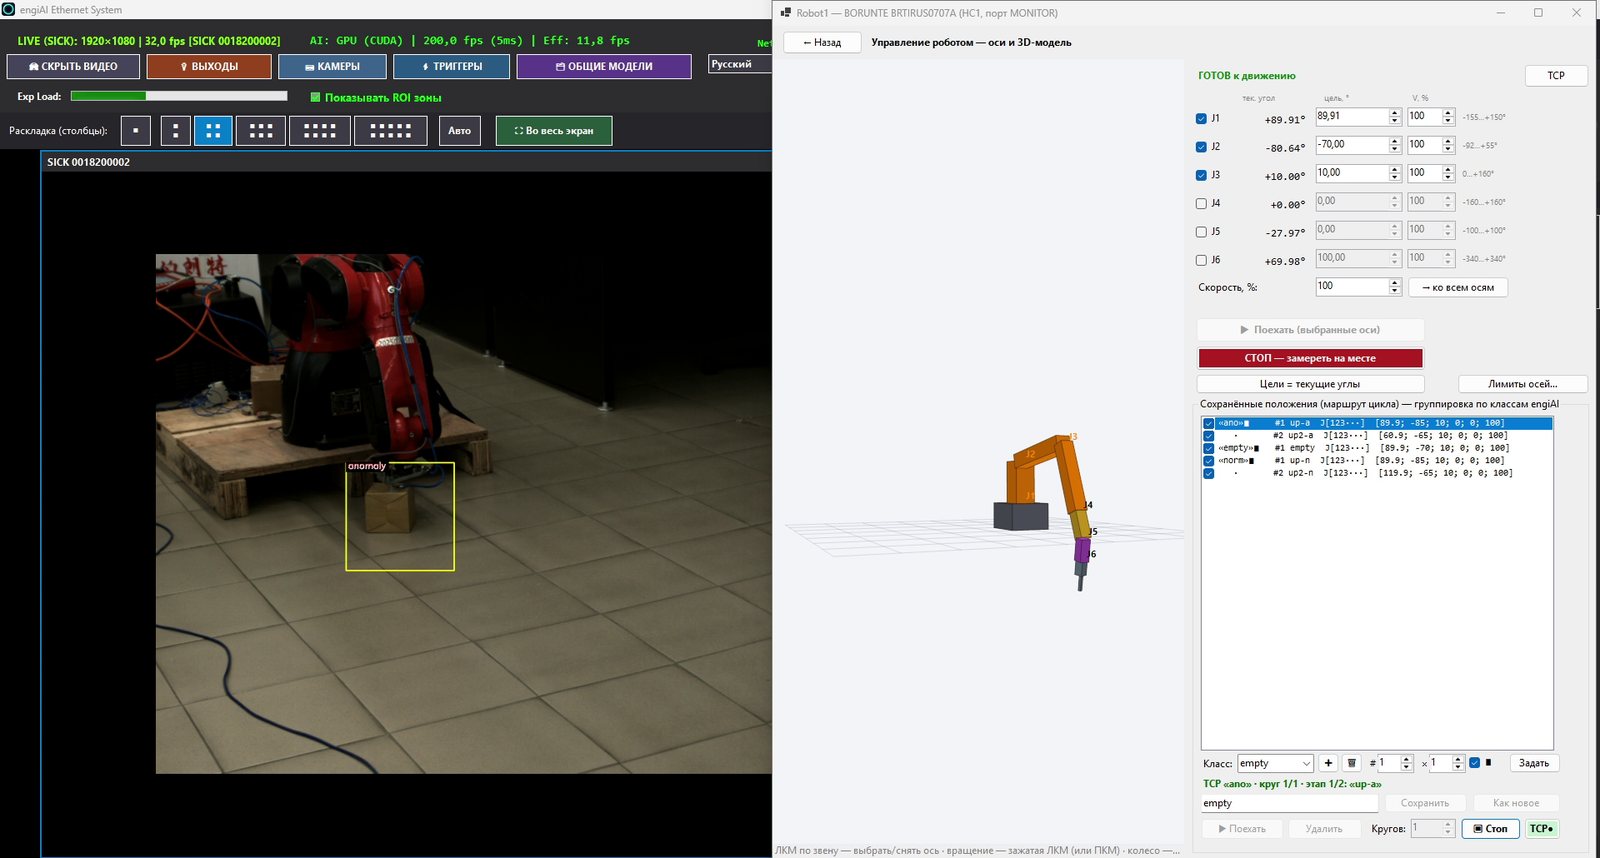
W programie Robot1 każdy z odpowiedzi sieci neuronowej jest powiązany z określonym ruchem robota. Ruch ten składa się z sekwencji pozycji, prędkości i liczby powtórzeń.
Gdy kamera sygnalizuje "norma", robot wykonuje trasę dla produktu zgodnego ze specyfikacją. Gdy kamera sygnalizuje "wada", robot wykonuje trasę do odrzutów. Powtórzenie tego samego polecenia podczas ruchu nie powoduje zatrzymania robota, a dla ważnych tras można zablokować możliwość przerwania.
| Odpowiedź sieci neuronowej: | Trasa robota | Przykład na naszym stanowisku testowym |
|---|---|---|
| "norma" | Robot pobiera produkt zgodny ze specyfikacją i przenosi go do miejsca pakowania. | Trasa składająca się z dwóch pozycji dla produktu zgodnego ze specyfikacją. |
| "wada" | Robot przenosi produkt do strefy odrzutów. | Trasa składająca się z dwóch pozycji dla produktów wadliwych. |
| "puste" | Robot wraca do pozycji oczekiwania i czeka na kolejny produkt. | Jedna pozycja oczekiwania. |
| Kąt: 0–359°. | Robot obraca chwytak pod kątem odpowiadającym kątowi produktu. | Oś J6 obraca się razem z pudełkiem. |
Jakie operacje robot łączy w jednej komórce?
Robot układa produkty w pudełku w rzędach i warstwach. Program automatycznie oblicza położenie każdego miejsca.
Robot sortuje produkty według typów, rozmiarów lub gatunków na podstawie danych z sieci neuronowej.
Robot obraca produkt pod kątem określonym przez kamerę.
Kamera, która steruje robotem, jednocześnie kontroluje produkt pod kątem wad.
Robot załaduje maszynę, praskę lub taśmę produkcyjną na podstawie sygnałów z czujników i wejść.
Robot usuwa wadliwe produkty z linii i umieszcza je w oddzielnym pojemniku.
Dla nowego produktu tworzony jest nowy model sieci neuronowej i nowy zestaw ścieżek. Wszystkie dane dotyczące danego produktu są przechowywane w pliku projektu. Przejście do innego produktu odbywa się poprzez wybór projektu i zestawu modeli, bez konieczności reprogramowania robota ani wymiany oprzyrządowania.
04 Zdalne uruchomienie i serwisowanie w dowolnym kraju
Nasze programy są zaprojektowane w taki sposób, aby system można było przygotować, przetestować i uruchomić bez obecności inżyniera integracji. Pracujemy z klientami z każdego kraju i strefy czasowej, zgodnie z ustalonym harmonogramem, z siedzibą w Mińsku.
Specjalista przygotowuje projekt, konfiguruje programy i trenuje sieć neuronową.
Możliwość zdalnego dostępu do komputera sterującego i połączenia wideo z Państwa inżynierem.
Komputer, kamera i robot na Twojej produkcji, w dowolnym kraju.
Urządzenie znajduje się przy robocie, monitoruje jego ruch i umożliwia dostęp do przycisku zatrzymania awaryjnego.
Dlaczego zdalne uruchamianie jest niezawodne?
Komórkę robota montujemy w trójwymiarowym modelu programu Stend. Zasięg, plan rozmieszczenia elementów i czas cyklu są weryfikowane przed pierwszym ruchem rzeczywistego robota.
Model sieci neuronowej jest trenowany na zdjęciach Twoich produktów. Zdjęcia można przesłać w postaci plików lub wykonać podczas zdalnego połączenia.
Pozycje, trasy, zasady wjazdu i wyjazdu, ustawienia kamery i modele są przechowywane w plikach. Przygotowujemy projekt u nas i przekazujemy go do Ciebie.
Oba programy rejestrują każde działanie. Dzięki dziennikom możemy zobaczyć, co się wydarzyło na stanowisku, bez konieczności wyjazdu na miejsce.
Operator pracuje w programie w swoim języku. Instrukcje do programów są również dostępne w 14 językach.
Programy engiAI i Robot1 można pobrać ze strony internetowej engi.live i przetestować od razu: bez licencji działają przez 20 minut.
Jak przebiega zdalne wdrożenie?
| Etap: | Co robimy zdalnie: | Co robicie Państwo na miejscu: |
|---|---|---|
| Analiza zadania. | Przeprowadzamy spotkanie wideo, analizujemy zdjęcia i nagrania wideo z obszaru, a następnie proponujemy schemat stanowiska. | Prosimy o przesłanie nagrania operacji, wymiarów i masy produktów. |
| Specyfikacja | Opracowujemy listę niezbędnego sprzętu: robot, kamera, obiektyw, oświetlenie, komputer z kartą graficzną, chwytak, czujniki. | Zakupują Państwo sprzęt u lokalnych dostawców, zgodnie z naszą specyfikacją. |
| Projekt stanowiska | Tworzymy cyfrowy model stanowiska, obliczamy trasy, zasięg i czas cyklu. | Prosimy o przesłanie wymiarów miejsca instalacji oraz zdjęć obszaru. |
| Montaż | Udzielamy wsparcia przez wideokonferencję, przesyłamy schematy podłączenia kamer, czujników i wyjść. | Państwa mechanik i elektryk montują sprzęt. |
| System wizyjny. | Podłączamy się do komputera stanowiska, konfigurujemy kamerę, oznaczamy obszary i trenujemy sieć neuronową na podstawie Państwa produktów. | Prosimy o umieszczenie produktów pod kamerą. |
| Uruchomienie robota: | Przeprowadzamy uruchomienie krok po kroku: symulacja, ruch jednej osi z niską prędkością, a następnie pełny cykl z ograniczoną prędkością. | Państwa inżynier znajduje się przy robocie, w pobliżu przycisku zatrzymania awaryjnego. |
| Szkolenia | Przeprowadzamy szkolenia online dla operatorów, serwisantów i technologów, a także udostępniamy nagrania tych szkoleń. | Pracownicy uczą się na swoim stanowisku. |
| Wsparcie techniczne: | Udoskonalamy modele, dodajemy nowe trasy, analizujemy logi i modyfikujemy programy. | Informują Państwo nas o nowych produktach lub zadaniach. |
Robot jest zawsze uruchamiany w obecności osoby na miejscu. My konfigurujemy system i monitorujemy proces zdalnie, a ruch robota jest uruchamiany i kontrolowany przez Państwa inżyniera przy przycisku zatrzymania awaryjnego. Podczas pierwszych uruchomień prędkość robota jest ograniczona przez program.
Nauka zdalna naszych programów.
Program engiAI: widzenie komputerowe.
- Podłączanie i konfiguracja kamer przemysłowych.
- Oznaczanie obszarów kontroli na obrazie w czasie rzeczywistym.
- Zbieranie zdjęć i danych syntetycznych do celów szkoleniowych.
- Szkolenie sieci neuronowej i weryfikacja wyników.
- Zasady działania: wydawanie poleceń robotowi i sterownikowi PLC, wyjścia dyskretne, dźwięk.
- Praca na podstawie sygnału z czujnika i z enkoderem taśmy transportowej.
Program Robot1: sterowanie robotem.
- Podłączanie robota, sterowanie osiami ręczne i zapisywanie pozycji.
- Trasy i cykle, układanie w pudełka w rzędach i warstwach.
- Zasady działania wejść i wyjść, chwyt pneumatyczny, zabezpieczenia czujnikowe.
- Odbieranie poleceń z systemu wizyjnego.
- Cyfrowy bliźniak systemu Stend i bezpieczna migracja do rzeczywistego urządzenia.
- Wyeksportowanie cyklu do programu panelu operatora robota.
Do pracy zdalnej potrzebne są stabilne połączenie internetowe na komputerze, program do zdalnego dostępu, zgodny z działem IT firmy, oraz możliwość wideokonferencji ze smartfona lub laptopa, używana przez operatora.
05 Widzenie za pomocą jednej kamery: engiAI
engiAI to program do analizy obrazu wykorzystująca sieci neuronowe. W ramach jednego programu operator podłącza kamery, definiuje obszary monitoringu, trenuje sieć neuronową, kontroluje produkty i zarządza procesem odrzucania wadliwych wyrobów.
Program sprawdza, czy dana część jest obecna i czy wszystkie elementy znajdują się na swoim miejscu.
Program wykrywa odpryski, przesunięcia elementów, błędy montażu oraz obecność obcych przedmiotów.
Sieć neuronowa określa typ, kolor lub wariant produktu w celu sortowania.
Sieć neuronowa określa kąt nachylenia produktu w zakresie od 0 do 359 stopni, z dokładnością do 1 stopnia.
Pojedynczy model sprawdza setki obszarów płytki drukowanej, a każdy obszar ma swoje własne kryteria akceptowalności.
Program lokalizuje płytkę na linii produkcyjnej, nawet jeśli jest przesunięta lub obrócona o maksymalnie 180 stopni.
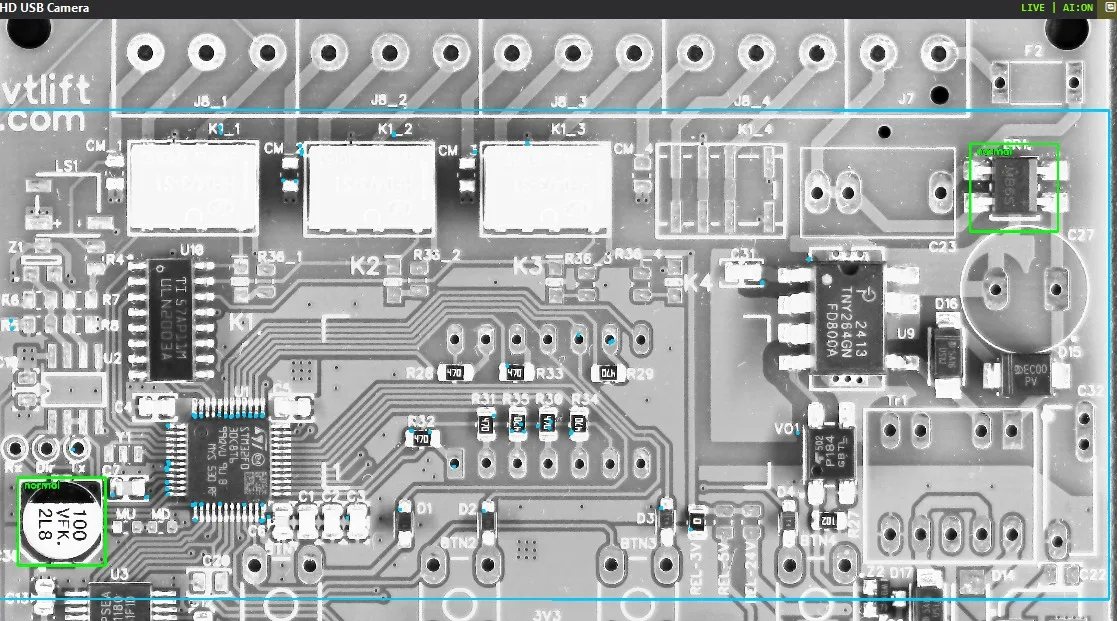
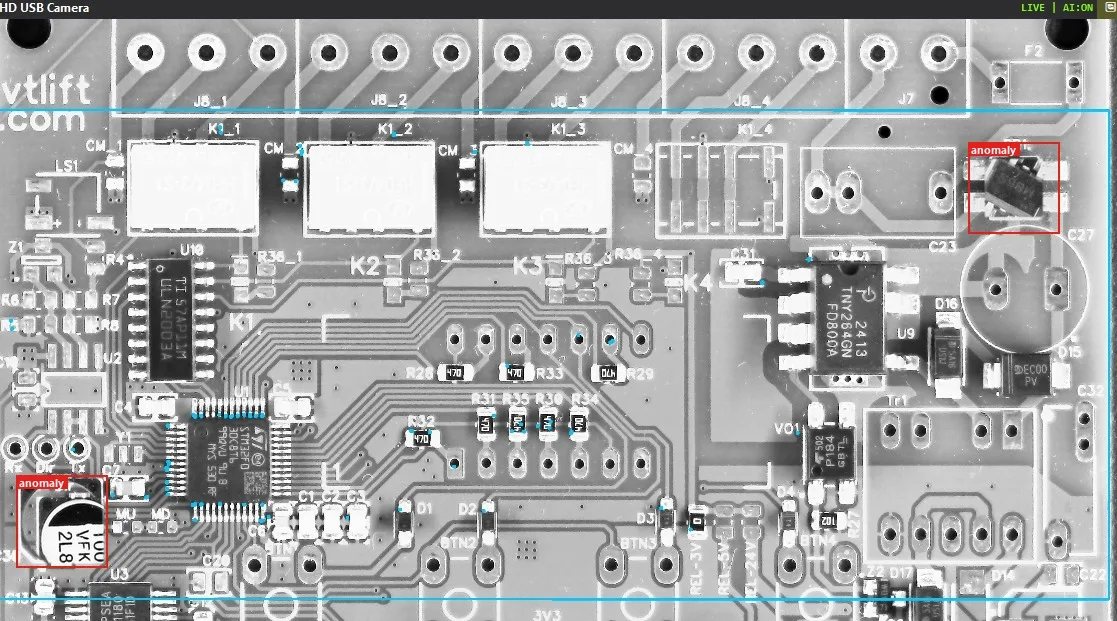
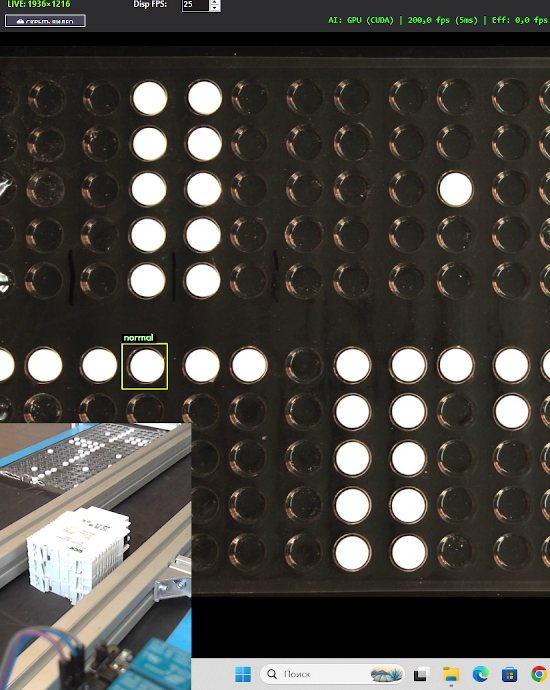
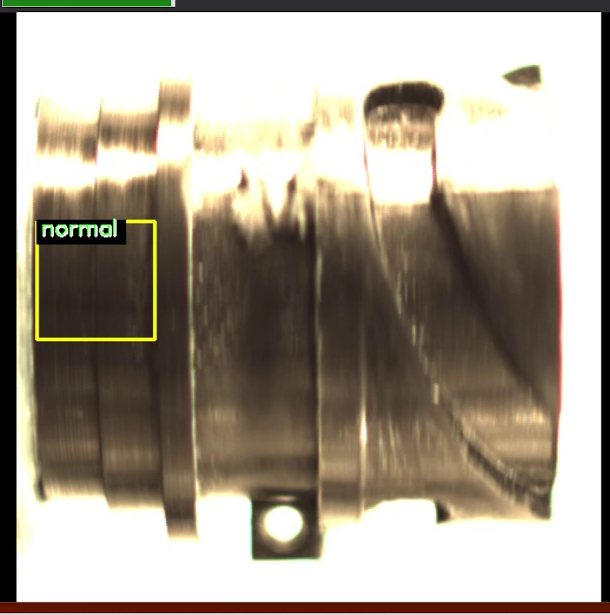
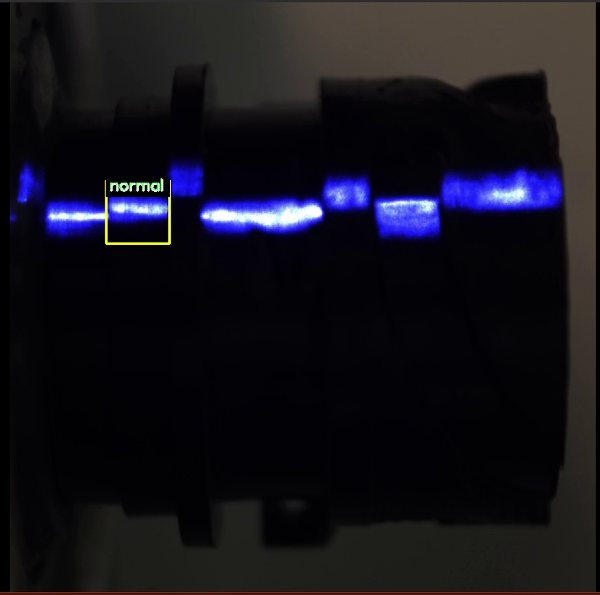
Uczenie się bez konieczności posiadania dużego zbioru danych.
Zazwyczaj do wytrenowania sieci neuronowej potrzebne są tysiące oznaczonych obrazów. W systemie engiAI operator robi kilka zdjęć produktu, a program automatycznie tworzy z nich zbiór danych treningowych. Program przesuwa i obraca obszar, zmienia jasność i kontrast, dodaje odbicia lustrzane i klasyfikuje obrazy. W przypadku płyt drukowanych, program automatycznie generuje syntetyczne obrazy: przesuwa komponent wraz z rzeczywistą teksturą płyty. Z jednego zdjęcia można uzyskać setki obrazów treningowych.
Szkolenie jest uruchamiane jednym przyciskiem. Proces ten odbywa się na karcie graficznej NVIDIA lub na procesorze. Cały cykl "prezentacja produktu, szkolenie modelu, system działa" jest realizowany przez technologa lub operatora linii, a nie przez zewnętrznego specjalistę od uczenia maszynowego.
Kamery i wyjścia.
| Co można podłączyć. | Możliwości. |
|---|---|
| Kamery Hikrobot. | Kamery przemysłowe GigE i USB3: czas naświetlania, wzmocnienie, rozdzielczość, dyskretne wejścia i wyjścia. |
| Kamery SICK picoCam. | Kamery przemysłowe IDS uEye: czas naświetlania, wzmocnienie, wyjście do urządzenia sterującego. |
| Kamery USB i IP. | Kamery internetowe i kamery monitoringu wideo wykorzystujące protokół RTSP. Nawet kamera smartfona może być odpowiednia do projektu pilotażowego. |
| Czujniki i enkoder | Kadr jest rejestrowany na podstawie sygnału z czujnika, a rozrzut momentu rejestracji nie przekracza 4 milisekund. Odrzucanie jest synchronizowane z enkoderem taśmy transportowej. |
| Wyjścia | Zespół może sterować urządzeniem lub sterownikiem PLC przez protokół TCP/IP, a dyskretne wyjście kamery może być podłączone do elementu wykonawczego, takiego jak tłok lub lampa, lub do sygnalizatora dźwiękowego. |
| Skala | Jeden program może obsługiwać jednocześnie kilka kamer, a każda kamera może mieć do 20 modeli sieci neuronowych. Zestawy "kamera i model" są przełączane jednym kliknięciem podczas zmiany produktu. |
06 Widzenie stereoskopowe: wysokość i wymiary w 3D
Jedna kamera rejestruje płaski obraz. Gdy robot potrzebuje znać wysokość, na przykład górę stosu pudełek lub poziom produktu w opakowaniu, do systemu podłączany jest system stereowizji.
Dwie kamery obserwują scenę z niewielkim przesunięciem, podobnie jak ludzkie oczy. Na podstawie różnicy między dwoma obrazami, program tworzy mapę głębi i oblicza w milimetrach wysokość, długość i szerokość pudełka, a także odległość od kamery do jego górnej krawędzi. Można użyć dwóch kamer przemysłowych SICK, dwóch kamer USB lub jednego gotowego modułu stereoskopowego, czyli jednej kamery z dwoma obiektywami.
H Wysokość obudowy nad stołem, wyrażona w milimetrach.
L, W Długość i szerokość górnej krawędzi obudowy.
Odległość od kamery do górnej krawędzi pudełka. Kiedy kamera jest zamontowana na głowie robota, ta odległość ogranicza zakres ruchu osi.
Mapa głębi 3D: Każdy punkt obrazu jest przypisywany do odległości od kamery, a obiekt wydaje się unosić nad powierzchnią stołu.
Co potrafi system stereowizji w naszym systemie
- Kalibracja w dwóch trybach. Precyzyjna kalibracja odbywa się przy użyciu planszy szachowej. Uproszczona konfiguracja odbywa się bez planszy, na podstawie odległości od stołu i jednego wzorcowego pudełka.
- Projektor punktowy laserowy. Projektor dodaje wzór do jednolitych powierzchni, co sprawia, że mapa głębokości staje się bardziej szczegółowa. Oddzielne ustawienia są przechowywane dla trybu z laserem i bez lasera.
- Kamera zamontowana na głowie robota. Program Robot1 uwzględnia aktualną wysokość głowy robota i przelicza odległość, biorąc pod uwagę jej położenie w pionie.
- Zasady dotyczące wysokości. Dla każdego zakresu odległości od powierzchni, określone są ograniczenia dotyczące osi robota. Im wyższa stosowana warstwa, tym mniejsza jest dopuszczalna wysokość, na jaką robot może się opuścić, a przyssawka nie wywiera nacisku na karton. Zasady te obowiązują dla wszystkich źródeł ruchu robota.
- Ochrona w przypadku przestaranych danych. Jeśli dane kamery są przestarzałe, osie wskazane w ustawieniach nie będą się poruszać. Takie działanie można wyłączyć w ustawieniach.
| Testowanie na stanowisku testowym | Wynik |
|---|---|
| Niedrogi moduł stereowizji: dwa czujniki o rozdzielczości 1280 × 720 pikseli, odległość między obiektywami wynosi około 60 mm, kamera umieszczona na wysokości 255 mm. | Błąd pomiaru wysokości pudełka wynosi od 1 do 3 mm, bez użycia lasera i bez wzornika. |
| Ten sam moduł stereo w trybie uproszczonej konfiguracji. | Błąd pomiaru długości i szerokości wynosi około 10%. Dokładność zwiększa się przy użyciu projektora laserowego i kalibracji za pomocą planszy szachowej. |
07Robot1: Sterowanie robotem z komputera
Robot1 steruje bezpośrednio robotem przemysłowym przez sieć, za pośrednictwem kontrolera robota. Nie jest wymagane żadne specjalne oprogramowanie od producenta robota. Panel operatora robota służy do włączania trybu pracy oraz do zatrzymania awaryjnego.
| Funkcje: | Co to daje: |
|---|---|
| Sterowanie ręczne: | Każda oś jest sterowana przyciskami, z możliwością wyboru kroku i prędkości. Głowa robota porusza się ściśle w pionie i po linii prostej, a element chwytany zachowuje swoją orientację. |
| Pozycje i cykle: | Pozycje są zapisywane jednym kliknięciem i łączone w cykl z określoną prędkością, przerwami i liczbą powtórzeń. |
| Pakowanie do pudełka: | Operator określa liczbę elementów w rzędzie, odstęp i liczbę warstw, a program oblicza położenie każdego miejsca. Pudełko jest dostosowywane do rzeczywistego robota. |
| Wejścia i wyjścia: | Chwyt pneumatyczny jest aktywowany w pozycji chwytania. Cykle są uruchamiane i zatrzymywane sygnałami z czujników. Jeśli czujnik nie wykryje elementu po chwyceniu, robot powtarza chwyt lub zatrzymuje się. |
| Ograniczenia: | Program umożliwia ustawienie miękkich granic osi, obszarów niedozwolonych, ograniczenia prędkości oraz przycisk płynnego zatrzymania z oczyszczeniem kolejki poleceń. |
| Polecenia z systemu wizyjnego: | Program odbiera polecenia przez sieć. Dla każdej osi można zdefiniować polecenie, prędkość, przesunięcie i kierunek, a dla każdej klasy – własną ścieżkę. |
| Praca bez komputera: | Gotowy cykl jest eksportowany na pamięć USB w postaci plików programu panelu operatora, a robot wykonuje go samodzielnie. |
| Projekty i dziennik: | Wszystkie dane dotyczące konkretnej aplikacji są przechowywane w jednym pliku projektu. Dziennik rejestruje każde polecenie wysłane do robota. |
Cyfrowy bliźniak firmy Stend.
W module Stend robot, skrzynka, miejsce poboru i sama część są rozmieszczane za pomocą myszy na trójwymiarowej scenie. Chwytak jest składany bezpośrednio na modelu z użyciem słupka, belki i przyssawki. Program oblicza zasięg, plan układania i czas cyklu, a następnie prezentuje cały cykl, symulując działanie czujników i pneumatyki.
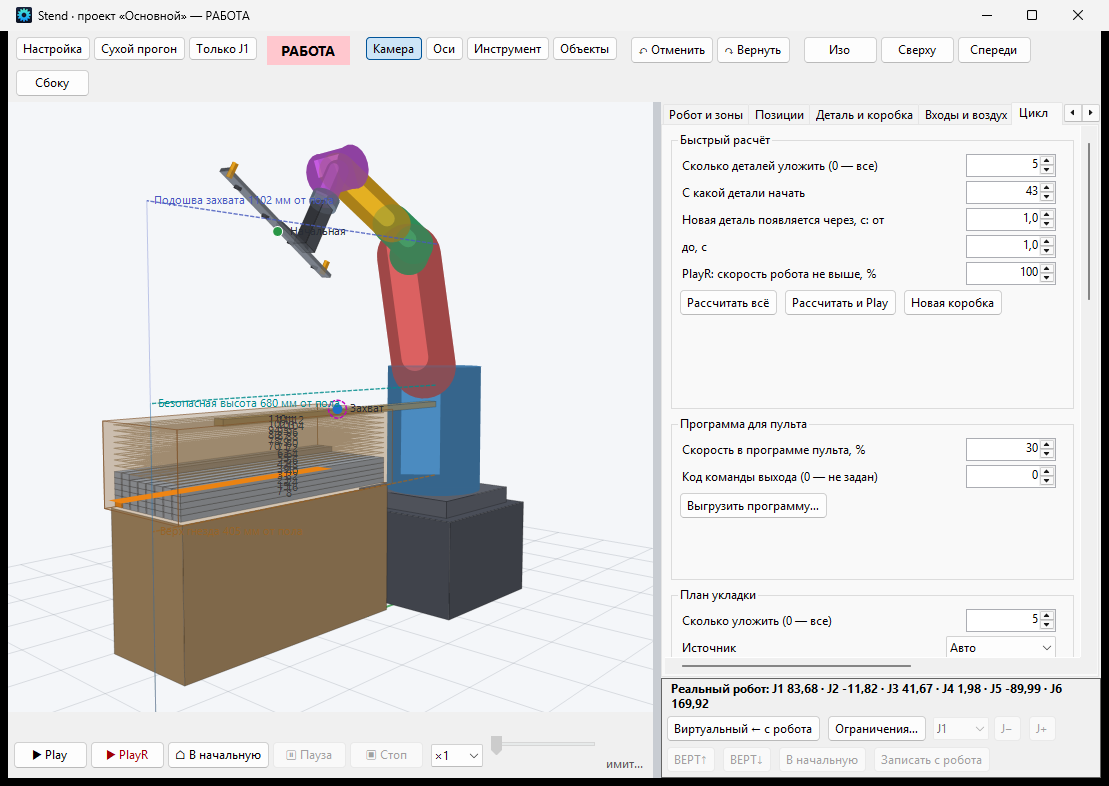
Przejście do rzeczywistej pracy odbywa się etapami. Najpierw cykl jest prezentowany na modelu. Następnie, w trybie symulacji, zapisywane są poszczególne kroki w dzienniku, bez wysyłania żadnych poleceń do robota. Następnie robot obraca tylko jedną osią, przy prędkości nie przekraczającej 5%. Ostatecznie, uruchamiany jest pełny cykl, z potwierdzaniem punktów i ograniczeniem prędkości.
08 Wszystkie oprogramowania są naszym własnym produktem
Programy engiAI i Robot1 zostały opracowane przez specjalistów firmy "Vector Technologies". Dla Państwa oznacza to kilka konkretnych korzyści.
Jeśli zadanie wymaga nowej funkcji, nowego protokołu komunikacji lub nowego raportu, sami je dodajemy.
System wizyjny, komunikacja i sterowanie robotem są realizowane przez jeden zespół, co eliminuje konieczność korespondencji między różnymi dostawcami.
Przetwarzanie obrazów odbywa się na komputerze znajdującym się w hali produkcyjnej, co zapewnia, że nagrania z produkcji nie opuszczają zakładu.
Programy działają w językach: rosyjskim, angielskim, niemieckim, francuskim, hiszpańskim, włoskim, portugalskim, chińskim, japońskim, koreańskim, hindi, arabskim, indonezyjskim i wietnamskim.
Dzienniki pracy i baza danych oprogramowania przechowują historię zdarzeń. Te dane są przydatne do analizy statystycznej i oceny wydajności systemu.
Druga identyczna instancja jest uruchamiana poprzez skopiowanie projektu oraz modelu sieci neuronowej, a nie poprzez utworzenie nowego projektu integracji.
| Wymagania. | Znaczenie. |
|---|---|
| Komputer. | Windows 10 lub Windows 11, wersja 64-bitowa. Karta graficzna NVIDIA przyspiesza proces uczenia się i analizy; bez niej program działa przy użyciu procesora. |
| Robot | Dzisiaj robot typu Robot1 steruje robotami BORUNTE za pomocą kontrolera HC1. Roboty innych marek oraz sterowniki PLC otrzymują polecenia od systemu engiAI przez sieć TCP/IP. |
| Wersja próbna. | Programy można pobrać ze strony internetowej engi.live. Bez licencji, każdy program działa przez 20 minut. |
09 O firmie "Vector Technologies"
"Vector Technologies" to firma z Mińska, która zajmuje się projektowaniem, produkcją i dostarczaniem urządzeń do automatyzacji przemysłowej. Firma oferuje kompleksowy zakres usług inżynieryjnych, od opracowania projektu do wdrożenia i uruchomienia w środowisku produkcyjnym.
Projekty firmy
Widzenie komputerowe i roboty
- Adaptacja robota przemysłowego do pozycji obiektu za pomocą widzenia komputerowego.
- 3DStereo: bezkontaktowy pomiar wymiarów przy użyciu dwóch kamer.
- Automatyczna analiza płyt drukowanych.
- Inspekcja tabletek w podziale na strefy.
- System kontroli pakowania leków.
- Automatyczna inspekcja etykiet.
- Kontrola etykietowania i izolacji kabli i przewodów.
Automatyzacja produkcji
- System AGV do transportu cewek i rolek z drutem, ładunek do 2900 kg.
- Modernizacja linii cięcia taśmy bimetalicznej.
- Kompleksowa modernizacja linii kontroli właściwości taśmy bimetalicznej.
- Modernizacja systemu sterowania piecem próżniowym.
- Kompleks do uzdatniania, przygotowywania i rozlewania wody pitnej.
- Stanowisko testowe w laboratorium firmy Belshina S.A.
- Automatyczna stacja mycia.
Opisy projektów zostały opublikowane na stronie internetowej vec-tech.by w sekcji "Projekty".
Firma produkuje falowniki serii VTD o mocy od 0,4 do 630 kW oraz VTD20 o mocy od 0,75 do 15 kW, urządzenia do miękkiego rozruchu o mocy od 11 do 600 kW, przekładnie z silnikiem, szafy sterownicze oraz urządzenia elektroniczne, produkowane na własnych liniach SMT i DIP. "Vector Technologies" jest autoryzowanym dystrybutorem produktów firm YASKAWA, SICK, WEG, VIPA i FATEK. Projektowanie układów, systemów automatyki przemysłowej oraz szaf sterowniczych realizujemy na podstawie danych dostarczonych przez klienta, a dokumentacja niezbędna do montażu jest przekazywana do instalacji. Dostawa sprzętu do Państwa kraju jest ustalana indywidualnie.
10 Gdzie to jest stosowane i jak określa się korzyści?
| Branża: | Co automatyzujemy: |
|---|---|
| Pakowanie i logistyka: | Orientacja i układanie pudełek, paletyzacja, sortowanie, pomiar wymiarów za pomocą kamery stereoskopowej. |
| Farmaceutyka: | Kontrola tabletek w blistrach, kontrola opakowania i etykietowania, odrzucanie wadliwych produktów. |
| Elektronika: | Kontrola montażu płyt drukowanych metodą STREFA-PARA: obecność, przesunięcie i obrót elementów. |
| Budownictwo maszyn i obróbka metali: | Załadunek maszyn i pras, kontrola elementów, układanie elementów w opakowania. |
| Produkcja kabli: | Kontrola oznaczeń i izolacji, transport cewek za pomocą automatycznych wózków. |
| Przemysł spożywczy i napojowy: | Kontrola przepływu produktów na linii produkcyjnej, wykrywanie upadłych opakowań, układanie. |
| Magazyny: | Paletyzacja i odpaletyzacja, pomiar wymiarów ładunków. |
Dlaczego robot z systemem wizyjnym jest bardziej opłacalny niż tradycyjna automatyzacja?
- Brak kosztownego oprzyrządowania. Nie są potrzebne specjalne uchwyty, podpory ani wibratory dostosowane do każdego produktu, ponieważ robot sam dostosowuje się do obrabianego elementu.
- Konfiguracja urządzenia zajmuje kilka godzin. W przypadku nowego produktu tworzony jest nowy model i zapisywane są nowe ścieżki, natomiast mechanizm działania urządzenia pozostaje niezmieniony.
- Małe partie stają się opłacalne. Kiedy koszty przestawiania są minimalne, automatyzacja może być opłacalna nawet dla partii produkcyjnych wystarczających na jedną zmianę.
- Jedna kamera pełni trzy funkcje. Kamera steruje robotem, kontroluje jakość i zarządza procesem odrzucania wadliwych produktów.
- System działa w rzeczywistych warunkach. Jeśli element został umieszczony nieprawidłowo lub dostarczono partię o innym odcieniu, robot wyposażony w system wizyjny kontynuuje pracę, ponieważ analizuje element, a nie jego współrzędne.
11 Jak zacząć?
Jak obliczamy zwrot z inwestycji?
Okres zwrotu z inwestycji obliczamy na podstawie danych dostarczonych przez Państwa. Do obliczeń potrzebne są dane z poniższej tabeli, a wynik zostanie uwzględniony w kalkulacji kosztorysowej.
| Dane od Państwa. | Oto informacje, które należy wziąć pod uwagę: |
|---|---|
| Liczba pracowników zaangażowanych w proces produkcyjny w jednej zmianie oraz liczba zmian w ciągu doby. | Liczba godzin pracy rocznie, które zastępuje robot. |
| Koszt jednej godziny pracy, uwzględniający podatki. | Roczna oszczędność związana z kosztami pracy. |
| Procentowy udział błędów i koszt pojedynczego błędu. | Oszczędności wynikające z automatycznej kontroli jakości. |
| Liczba zmian produktu w miesiącu oraz czas potrzebny na przestawienie linii produkcyjnej. | Oszczędności związane z wyposażeniem i przestojami. |
| Koszt miejsca lub przestrzeni potrzebnej do realizacji danego zadania. | Okres zwrotu z inwestycji: koszt podzielony przez roczną oszczędność. |
Programy engiAI i Robot1, instrukcje oraz filmy są dostępne na stronie internetowej engi.live. Bez licencji, każda z tych programów działa przez 20 minut.