3D kamera ve global konumlandırma: Yükün yüksekliğini algılayan robot
Gelişmiş görüntü işleme yeteneklerine sahip olan bu robotik sıralama sistemi, artık yükleri üç boyutlu olarak ölçebiliyor.
BORUNTE robotunun kontrol yazılımına entegre edilmiş bir stereo kamera bulunmaktadır. Bu kamera, kutunun yüksekliğini gerçek zamanlı olarak ölçer, robotun kendi "baş" kısmının yüksekliğini enkoderler aracılığıyla belirler ve robotun tehlikeli hareketlerini otomatik olarak engeller. Aşağıda, canlı bir hücrede uygulanmış ve test edilmiş özellikler yer almaktadır.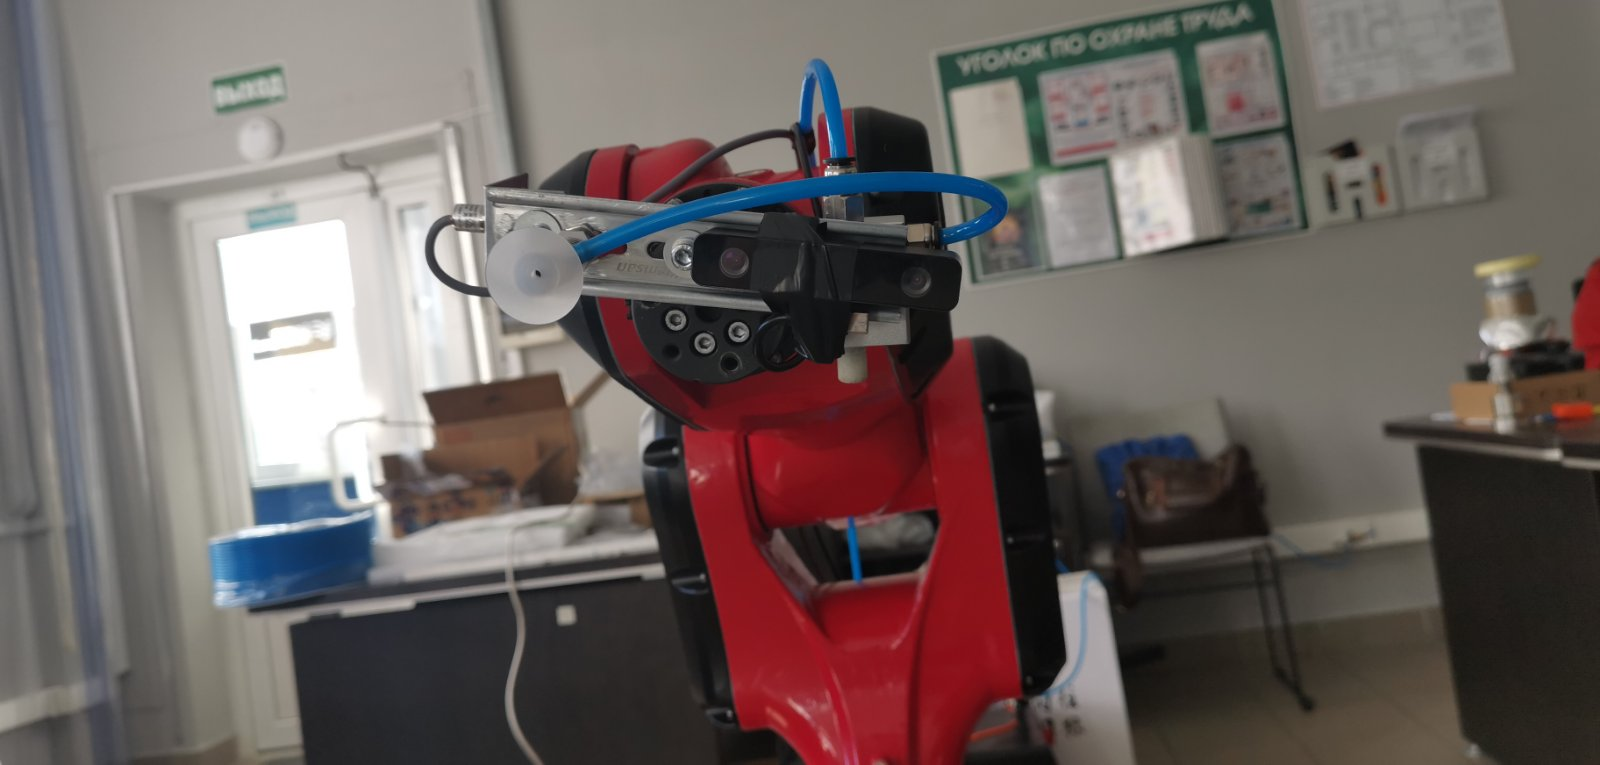
Tüm özellikler tek bir pencerede: kameralar, derinlik, veriler.
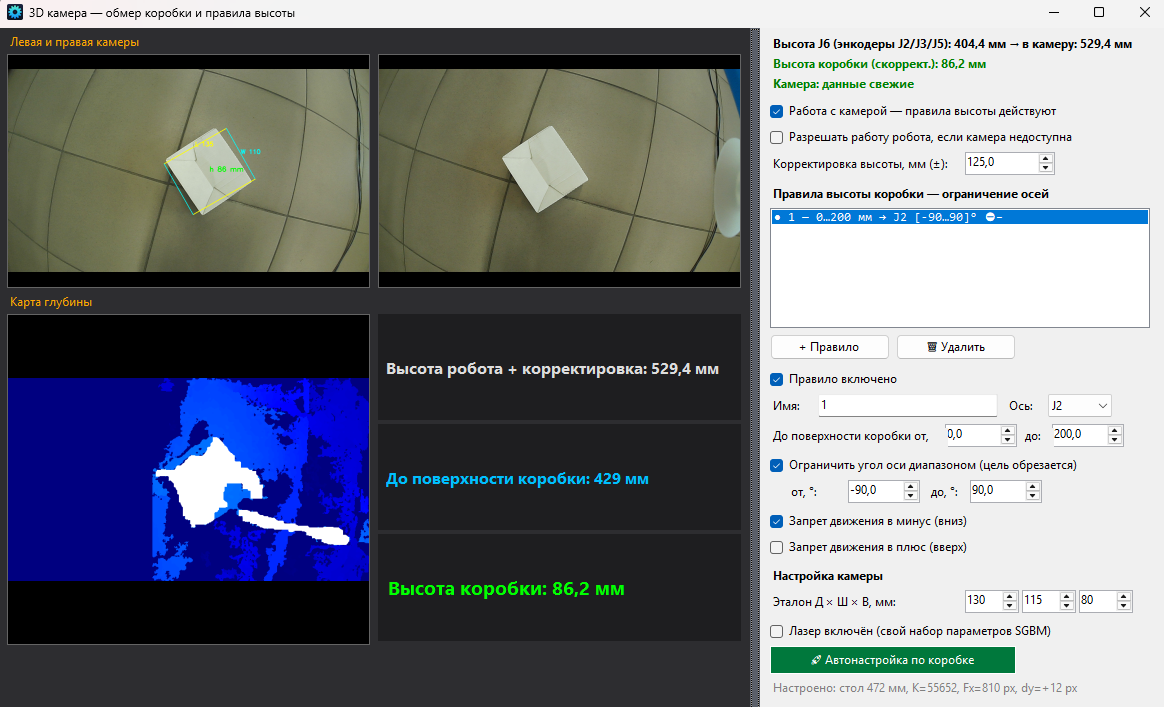
"3D Kamera" penceresi, tek bir düğmeyle açılır ve ana kontrol penceresiyle paralel çalışır. Sol tarafta, stereo kamera çiftinin canlı görüntüleri ve derinlik haritası bulunur; sağ tarafta ise güvenlik kuralları ve ayarlar yer alır. Üç önemli parametre büyük bir şekilde gösterilir ve gerçek zamanlı olarak güncellenir:
- "Robotun yüksekliği + düzeltme - J6 robotunun baş kısmının genel yüksekliği;
- "Kutunun yüzeyine olan mesafe – yükün ne kadar kaldığını gösterir;
- "Kutunun yüksekliği, ölçümün en önemli sonucudur."
Pencerenin kapatılması, ölçüm işlemini durdurmaz: kamera arka planda çalışmaya devam eder ve güvenlik kuralları sürekli olarak uygulanır.
J6'nın genel yüksekliği, robotun enkoderinden alınır.
Robotun baş kısmındaki yükseklik sensörü, J2 eksenlerinin enkoderlerinden gelen verileri kullanarak robotun kontrolünü sağlıyor/J3/J5 Pasaport verilerine göre (harici sensörler olmadan) yapılan ölçümlerde, tek bir düzeltme alanı (± mm) montajı hesaba katmaktadır: robotun palet üzerindeki konumu, tabanın gömülü olması veya kameranın lensinin flanşa göre uzatılması gibi faktörler. Bir kez ayar yapıldıktan sonra, ölçümler cetvelle elde edilen değerlerle aynıdır.
Robotun hareketinden etkilenmeyen ölçüm:
Kamera, hareketli bir kafaya monte edilmiş ve bu genellikle bir sorun teşkil eder: robot yükseldiğinde, yükün yüksekliği değişir. Ancak burada, "kamera → masa" arasındaki mesafe, otomatik olarak ölçüm hesaplamalarına dahil edilmektedir: J6 yüksekliği + düzeltme, her ölçüm döngüsünde. Robot 140 mm yükseltildiğinde, ölçüm herhangi bir yeniden kalibrasyon yapılmadan doğru kaldı. Test edildi: 80 mm'lik referans kutusu, robotun farklı yüksekliklerinde 80,0 mm olarak ölçülmüştür.
- "Kutuyu kullanarak otomatik ayarlama – Tek bir dokunuş: Kamera, masayı algılar, ölçeği ayarlar ve yükseklik hatalarını sıfırlar;".
- Ölçüm arabellekleri, yükseklik değiştiğinde temizlenir; "önceki ve sonraki değerlerin ortalaması" gibi bir durum oluşmaz.
- Kareler üzerinde uygulanan medyan filtreleme, stereo kameranın gürültüsünü azaltır.
Yük ile mesafe bazlı güvenlik kuralları:
Yönetici, şu tür kurallar tanımlar: "Yüzeye olan mesafe ... ile ... mm arasında → eksen kısıtlaması": Bu, aşağı veya yukarı hareketin yasaklanması veya izin verilen açılar aralığının belirlenmesi anlamına gelir. Bu kurallar oluşturulur, bir veritabanında saklanır ve tüm hareket kaynakları için geçerlidir: manuel düğmeler, kaydedilmiş pozisyonlar, manuel kontrol (jog), TCP üzerinden gelen yapay zeka komutları ve otomatik rotalar.
- Yük yakındaysa, robot fiziksel olarak vantuzu kutuya yerleştiremez;
- Ters yönde her zaman boşluk bulunur, böylece robot bu alandan "çıkabilir".
- Aktivasyon sırasında (sistemin) çalışması: Sürücü arızası olmadan, yumuşak bir şekilde durma;
- Kamera bağlantısı kesildi: Kurallara göre, eksenler durdurulur (veya yönetici açıkça izin verdiyse, çalışmaya devam eder);
- "Ya hep ya hiç" prensibi: Herhangi bir eksen sınırlamaya ulaştığında, hareket kısmen bile gerçekleştirilmez.
Dikey hareket: Yükseklik değişir, ancak ünite hareket etmez.
"+" ve "-" düğmeleri, robotun başlığını tam dikey olarak yukarı ve aşağı hareket ettirir. Program, ters kinematik hesaplamasını yapar ve J2 ve J3 eksenleri aynı anda, tek bir hareketle hareket eder. Karedeki kutu sabit kalır; yatay yöndeki sapma, 10 mm'lik bir adımda milimetrenin altında ölçülmüştür. Vakum pompası, tam olarak dikey bir şekilde ve herhangi bir kayma olmadan, yükün üzerine yaklaşır.
Sabit kamera açısı: "Derece" cinsinden ifade edilir.
Bir gösterge, cihazın genel eğimini gösterir: J2/J3 hareket ettirildiğinde, J5 ekseni otomatik olarak dönerek kameranın zemine paralel kalmasını sağlar. Ayar açısı ekranda görülebilir, mevcut pozisyona göre belirlenir ve veritabanında kaydedilir. Hata birikimi olmaz; sistem, adım farklılıklarına değil, genel açıya yönelir.
🔒 Videoyu indir 2026-08-31 12-31-07.mp4 — erişim yokÜretim için hazır.
- Arayüz, 14 farklı dilde (Rusça, İngilizce, Almanca, Fransızca, Çince, İtalyanca, İspanyolca, Japonca, Portekizce, Korece, Hintçe, Arapça, Endonezce, Vietnamca) kullanılabilir, dil değiştirme işlemi anında gerçekleşir ve seçilen dil kaydedilir.
- Tüm ayarlar: Veritabanında saklanır: kurallar, kalibrasyonlar, boyutlar ve pencere konumları.
- Tam günlükleme: Her hareket, her hata ve nedenleri, günlük dosyasına kaydedilir.
- "Yapay zeka destekli engiAI (YOLO) sistemleriyle entegre çalışır: Kameradan elde edilen verilerle sınıflandırma yapar ve robotu TCP üzerinden komutlarla kontrol eder, komutların yerine getirilmesi teyit edilir."
Sonuç: Bu hücrede, robot sadece pozisyonları tekrarlamakla kalmıyor, aynı zamanda yükü algılıyor, kendi yüksekliğini biliyor ve kendi kendine hata yapmasını engelliyor. Lütfen bizimle iletişime geçin, size kendi probleminiz üzerinde canlı bir demoyu gösterelim.