Hỗ trợ từ xa: robot có thị giác máy trọn gói ở mọi quốc gia
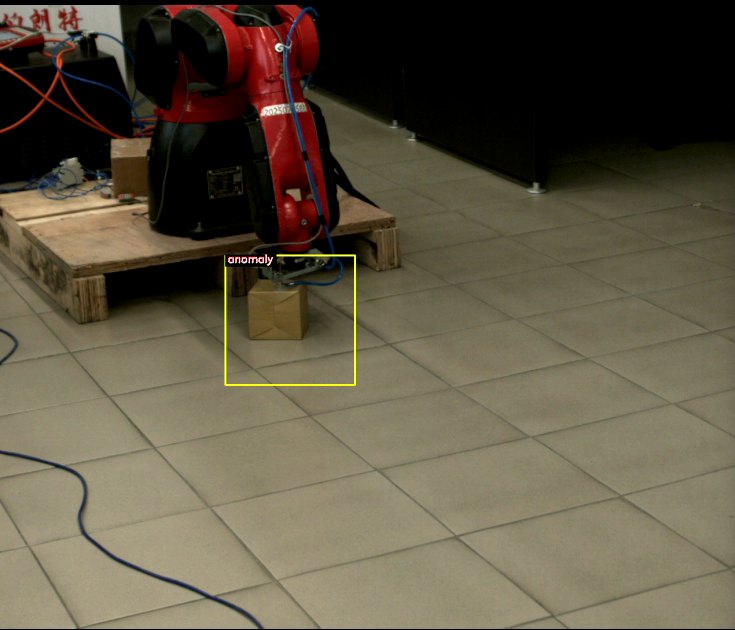
Camera và mạng nơ-ron thông báo cho robot về sự hiện diện của một chi tiết, loại chi tiết đó và hướng của nó. Không cần các bộ phận định vị và giá đỡ để sắp xếp chi tiết một cách chính xác.
Mỗi phản hồi từ mạng nơ-ron kích hoạt một lộ trình cụ thể của robot: sắp xếp, phân loại, loại bỏ hoặc chờ đợi.
Một camera nhận dạng và kiểm tra các sản phẩm. Một cặp camera stereo (hai camera) hoặc một mô-đun stereo đo chiều cao và kích thước.
Quá trình cấu hình, khởi động, đào tạo và hỗ trợ được thực hiện qua internet. Chỉ cần kỹ sư của bạn có mặt tại hiện trường.
Kính gửi các lãnh đạo và chuyên gia!
Công ty "Vector Technologies" có trụ sở tại Minsk (Belarus) hoạt động trong lĩnh vực tự động hóa công nghiệp được 17 năm, kể từ năm 2009. Chúng tôi đã phát triển phần mềm độc quyền cho robot có khả năng nhận diện hình ảnh và sẵn sàng triển khai giải pháp này tại nhà máy của quý vị ở bất kỳ quốc gia nào, mà không cần sự hiện diện trực tiếp của các kỹ sư của chúng tôi.
Chúng tôi thực hiện các công việc mà thường được thực hiện trực tiếp bởi các chuyên gia tích hợp, thông qua internet. Chúng tôi phân tích yêu cầu kỹ thuật thông qua video, lập thông số kỹ thuật của thiết bị, cấu hình phần mềm từ xa, huấn luyện mạng nơ-ron dựa trên sản phẩm của bạn, hỗ trợ khởi động robot cùng với kỹ sư của bạn và đào tạo nhân viên trực tuyến. Bạn không phải trả chi phí đi lại, và thời gian thực hiện công việc không bị ảnh hưởng bởi các vấn đề về visa và chuyến bay.
Các chương trình phần mềm cho hệ thống nhận diện hình ảnh và điều khiển robot đều được phát triển tại công ty của chúng tôi. Do đó, chúng tôi chịu trách nhiệm cho toàn bộ quy trình, từ hình ảnh thu được bởi camera đến chuyển động của robot, và có thể điều chỉnh các chương trình để phù hợp với yêu cầu cụ thể của quý vị.
Quý vị sẽ nhận được những gì
Robot thực hiện các công việc lặp đi lặp lại trong mỗi ca làm việc: lấy, định vị, xếp và phân loại sản phẩm.
Cùng một camera, ngoài việc điều khiển robot, còn kiểm tra từng sản phẩm và gửi thông báo "lỗi" để đưa sản phẩm đó vào khu vực loại bỏ.
Sản phẩm mới đòi hỏi một mô hình mạng nơ-ron mới và các quy trình mới, chứ không phải một hệ thống cơ khí mới.
Một đội duy nhất chịu trách nhiệm lập trình, cấu hình và vận hành, và chính đội này đã phát triển phần mềm.
Trân trọng,
Sergey Kuntsevich
Chuyên viên kỹ thuật của công ty "Vector Technologies", kỹ sư lập trình, nhà phát triển phần mềm engiAI Và Robot1
+375 33 380-78-10 (Viber, WhatsApp, Telegram) · support@engi.live
01Robot có khả năng nhìn
Một robot công nghiệp thông thường chỉ lặp lại một quỹ đạo đã được lập trình sẵn. Nó không biết chi tiết có ở đúng vị trí hay không, đó là chi tiết gì và nó được định vị như thế nào.
Do đó, xung quanh robot truyền thống thường được lắp đặt các hệ thống cơ khí: các điểm tỳ, giá đỡ, thùng rung và các trạm định tâm. Chi phí cho các hệ thống cơ khí này cho một sản phẩm thường bằng hoặc thậm chí cao hơn giá của chính robot, và việc chuyển sang sản xuất một sản phẩm khác đòi hỏi phải thay đổi hoặc điều chỉnh các hệ thống cơ khí này. Với cách tiếp cận này, việc tự động hóa sản xuất các lô nhỏ thường không hiệu quả về mặt kinh tế.
Robot có hệ thống thị giác máy tính sẽ "nhìn" trước khi di chuyển. Camera chụp ảnh chi tiết, mạng nơ-ron phân tích và trả lời các câu hỏi về chi tiết đó, và dựa trên câu trả lời này, robot sẽ quyết định hành động tiếp theo.
| Camera xác định | Robot thực hiện |
|---|---|
| Chi tiết có mặt trong khu vực thao tác của robot hay không. | Robot bắt đầu một chu trình khi một chi tiết xuất hiện và chờ đợi cho đến khi khu vực đó trống. |
| Loại sản phẩm: mô hình, màu sắc, kích thước hoặc phiên bản. | Robot thực hiện một lộ trình được lập trình riêng cho loại sản phẩm đó. |
| Góc xoay của sản phẩm có thể điều chỉnh từ 0 đến 359 độ, với bước nhảy là 1 độ. | Robot điều chỉnh cánh tay gắp để phù hợp với sản phẩm, và không cần các điểm neo định vị. |
| Lỗi: trầy xước, dịch chuyển của một bộ phận, thiếu một thành phần, vật thể lạ. | Robot chuyển sản phẩm bị lỗi sang khu vực loại bỏ, và sự kiện này được ghi lại trong nhật ký. |
| Chiều cao, chiều dài và chiều rộng của hộp được đo bằng camera 3D. | Robot hạ xuống chính xác đến bề mặt và không gây áp lực lên hộp. |
02 Hệ thống được cấu tạo như thế nào?
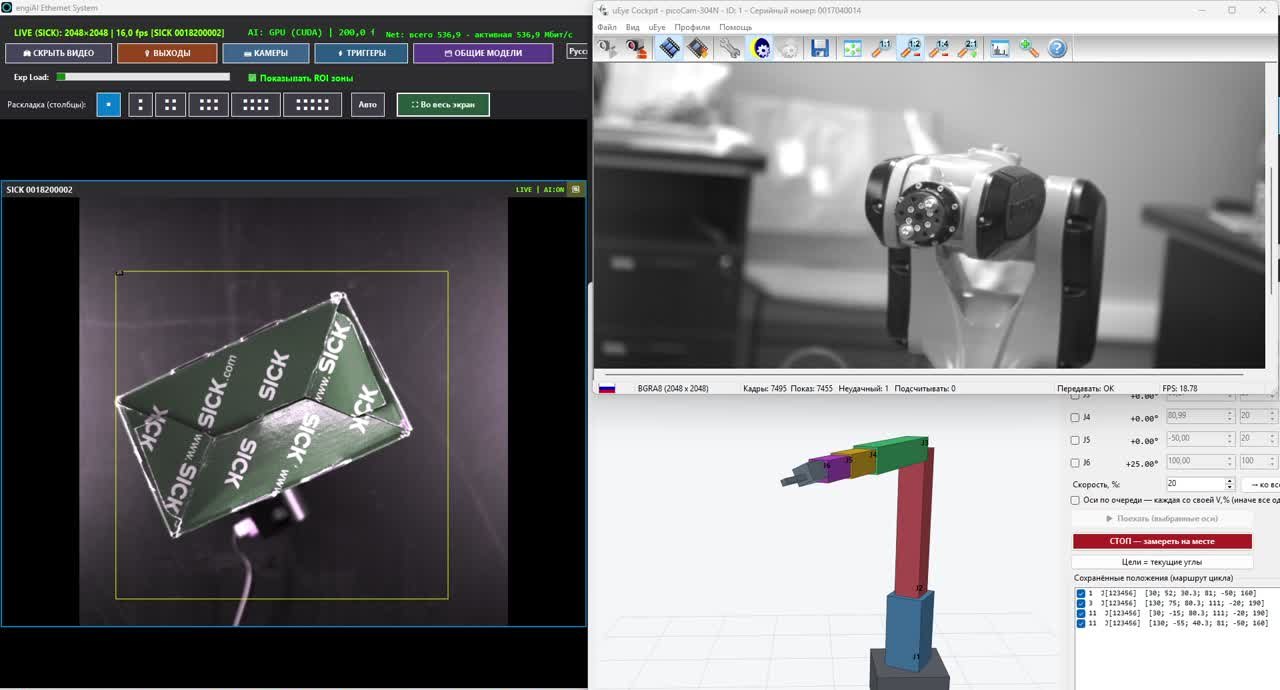
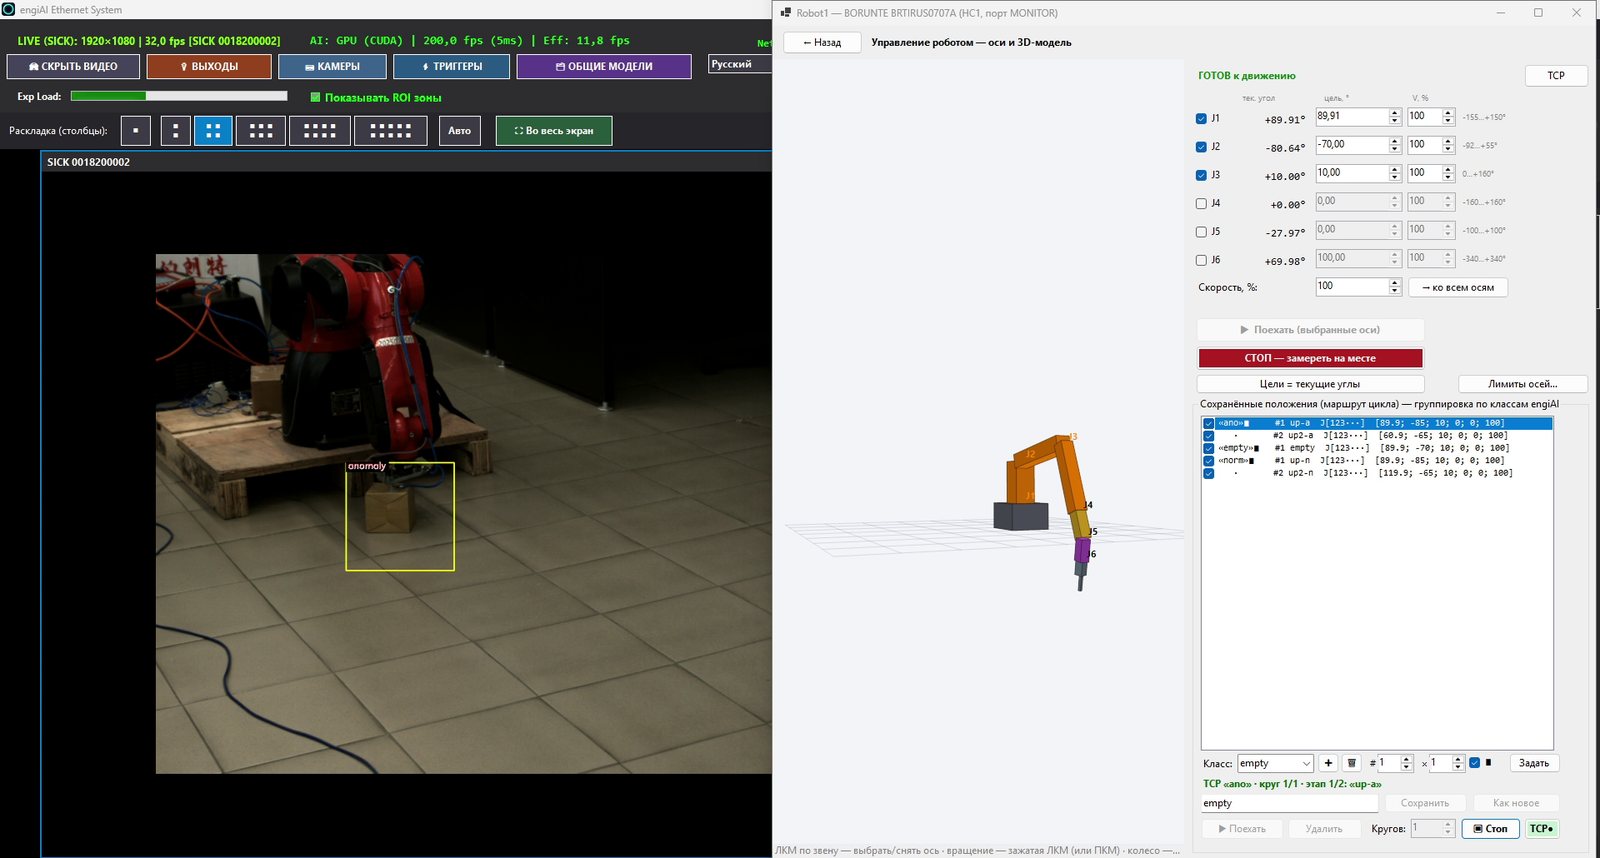
Hệ thống bao gồm hai chương trình do chúng tôi phát triển: engiAI chịu trách nhiệm xử lý hình ảnh, và Robot1 điều khiển robot. Các chương trình này có thể chạy trên cùng một máy tính hoặc trên các máy tính khác nhau và trao đổi lệnh thông qua mạng thông thường.
Camera liên tục chụp ảnh sản phẩm hoặc theo tín hiệu từ cảm biến.
Mạng nơ-ron phân tích từng khu vực của khung hình và đưa ra kết quả: bình thường, lỗi, loại sản phẩm hoặc góc.
Lệnh này sẽ gửi một tín hiệu qua mạng TCP/IP hoặc kích hoạt chức năng xuất hình của camera.
Chương trình nhận lệnh và chọn lộ trình cho robot.
Robot thực hiện lộ trình, kích hoạt bộ phận gắp và gửi tín hiệu đến thiết bị.
Thông tin từ camera không chỉ được nhận bởi robot. Nó cũng có thể được nhận bởi bộ điều khiển PLC, bàn xoay, một bộ phận thao tác khác hoặc hệ thống SCADA, miễn là thiết bị đó có khả năng thiết lập kết nối mạng.
Mạng nơ-ron tính toán trên máy tính tại chỗ. Các hình ảnh không được gửi lên internet, và hệ thống không phụ thuộc vào các dịch vụ đám mây.
Mạng nơ-ron xử lý và trả lời hàng chục lần mỗi giây. Robot1 chỉ chấp nhận mục tiêu mới sau khi đảm bảo tính ổn định và bỏ qua những dao động nhỏ trong kết quả, do đó, hệ thống truyền động của robot không bị lỗi.
Thời gian từ khi thay đổi vị trí của chi tiết đến khi trục bắt đầu di chuyển là khoảng 1 giây. Tất cả các thông số được thiết lập trong phần cài đặt.
03Một robot có thể thực hiện nhiều nhiệm vụ khác nhau
Trong chương trình Robot1, mỗi câu trả lời của mạng nơ-ron được liên kết với một lộ trình cụ thể của robot. Lộ trình này bao gồm một chuỗi các tư thế, tốc độ di chuyển và số lần lặp lại.
Khi camera báo "bình thường", robot thực hiện lộ trình cho sản phẩm đạt tiêu chuẩn. Khi camera báo "lỗi", robot thực hiện lộ trình để loại bỏ sản phẩm. Việc lặp lại cùng một lệnh trong khi robot đang di chuyển sẽ không làm robot bị lỗi, và có thể cấm việc ngắt quãng đối với các lộ trình quan trọng.
| Phản hồi từ mạng nơ-ron | Lộ trình của robot | Ví dụ trên hệ thống thử nghiệm của chúng tôi |
|---|---|---|
| "bình thường" | Robot lấy sản phẩm đạt tiêu chuẩn và chuyển nó đến vị trí xếp. | Lộ trình gồm hai vị trí cho sản phẩm đạt tiêu chuẩn. |
| "lỗi" | Robot di chuyển sản phẩm đến khu vực loại bỏ. | Lộ trình gồm hai vị trí cho sản phẩm bị lỗi. |
| "Trống" | Robot trở về vị trí chờ và chờ sản phẩm tiếp theo. | Một vị trí chờ. |
| Góc: 0–359° | Robot xoay cánh tay gắp theo góc của sản phẩm. | Trục J6 xoay theo hộp. |
Những thao tác robot đảm nhận trong một trạm
Robot xếp các sản phẩm vào hộp theo hàng và lớp. Chương trình tự động tính toán vị trí của từng sản phẩm.
Robot phân loại sản phẩm theo loại, kích thước hoặc chất lượng dựa trên kết quả của mạng nơ-ron.
Robot xoay sản phẩm theo góc mà camera đã xác định.
Máy ảnh, được sử dụng để điều khiển robot, đồng thời kiểm tra sản phẩm để phát hiện lỗi.
Robot tự động nạp máy móc, máy ép hoặc băng chuyền dựa trên tín hiệu từ các cảm biến và đầu vào.
Robot loại bỏ các sản phẩm bị lỗi khỏi dây chuyền và đặt chúng vào một thùng riêng.
Đối với mỗi sản phẩm mới, một mô hình mạng nơ-ron mới và một bộ lộ trình mới được tạo ra. Tất cả thông tin liên quan đến một sản phẩm cụ thể được lưu trữ trong một tệp dự án. Việc chuyển sang một sản phẩm khác được thực hiện bằng cách chọn dự án và bộ mô hình, mà không cần phải lập trình lại robot hoặc thay đổi dụng cụ.
04Khởi động và hỗ trợ từ xa, có sẵn ở mọi quốc gia
Các chương trình của chúng tôi được thiết kế để hệ thống có thể được chuẩn bị, kiểm tra và khởi động mà không cần có kỹ sư tích hợp tại chỗ. Chúng tôi làm việc từ Minsk và phục vụ khách hàng ở bất kỳ quốc gia và múi giờ nào theo lịch trình đã thỏa thuận.
Anh ấy sẽ chuẩn bị dự án, cấu hình các chương trình và huấn luyện mạng nơ-ron.
Khả năng truy cập từ xa vào máy tính của hệ thống và kết nối video với kỹ sư của bạn.
Máy tính, camera và robot cho nhà máy của bạn ở bất kỳ quốc gia nào.
Thiết bị này được đặt ở robot, theo dõi chuyển động và giữ nút dừng khẩn cấp trong tầm tay.
Tại sao khởi động từ xa lại đáng tin cậy?
Chúng tôi thiết kế và lắp ráp bộ phận của robot trong mô hình ba chiều sử dụng phần mềm Stend. Phạm vi hoạt động, kế hoạch sắp xếp và thời gian chu kỳ được kiểm tra trước khi robot thực tế bắt đầu hoạt động.
Mô hình mạng nơ-ron được huấn luyện dựa trên hình ảnh sản phẩm của bạn. Bạn có thể gửi hình ảnh qua tệp hoặc chụp trong quá trình kết nối từ xa.
Các tư thế, lộ trình, quy tắc ra vào, cài đặt camera và mô hình được lưu trữ trong các tệp. Chúng tôi chuẩn bị dự án tại đây và chuyển giao cho bạn.
Cả hai chương trình đều ghi lại mọi hành động. Thông qua nhật ký, chúng tôi có thể thấy những gì đã xảy ra tại khu vực làm việc mà không cần phải đến tận nơi.
Nhân viên vận hành sử dụng chương trình bằng ngôn ngữ của họ. Hướng dẫn sử dụng của các chương trình cũng được phát hành bằng 14 ngôn ngữ.
Các chương trình engiAI và Robot1 có thể được tải xuống từ trang web engi.live và bạn có thể dùng thử ngay lập tức: chúng hoạt động trong 20 phút mà không cần giấy phép.
Quy trình triển khai từ xa diễn ra như thế nào?
| Giai đoạn | Chúng tôi thực hiện gì từ xa | Bạn thực hiện gì tại chỗ |
|---|---|---|
| Phân tích nhiệm vụ | Chúng tôi tổ chức các cuộc họp trực tuyến, xem xét ảnh và video của khu vực, và đề xuất sơ đồ bố trí. | Quý vị gửi video về quy trình, kích thước và khối lượng của sản phẩm. |
| Thông số kỹ thuật | Chúng tôi lập danh sách thiết bị cần thiết: robot, camera, ống kính, hệ thống chiếu sáng, máy tính có card đồ họa, bộ gắp, cảm biến. | Quý vị mua thiết bị từ các nhà cung cấp địa phương theo thông số kỹ thuật của chúng tôi. |
| Thiết kế trạm robot | Chúng tôi thiết kế hệ thống trong môi trường mô phỏng kỹ thuật số, tính toán các tuyến đường, phạm vi hoạt động và thời gian chu kỳ. | Quý vị gửi kích thước khu vực lắp đặt và ảnh của khu vực đó. |
| Lắp đặt | Chúng tôi tư vấn trực tuyến, cung cấp sơ đồ kết nối cho camera, cảm biến và các đầu ra. | Kỹ thuật viên và thợ điện của quý vị sẽ lắp đặt thiết bị. |
| Hệ thống thị giác | Chúng tôi kết nối với máy tính của hệ thống, điều chỉnh camera, xác định các khu vực và huấn luyện mạng nơ-ron bằng các sản phẩm của quý vị. | Quý vị đặt các sản phẩm dưới camera theo yêu cầu của chúng tôi. |
| Khởi động robot | Chúng tôi thực hiện quy trình khởi động từng bước: chạy thử, di chuyển một trục với tốc độ thấp, sau đó là toàn bộ chu kỳ với tốc độ giới hạn. | Kỹ sư của quý vị sẽ ở bên cạnh robot, gần nút dừng khẩn cấp. |
| Đào tạo | Chúng tôi tổ chức các buổi đào tạo trực tuyến cho các kỹ thuật viên vận hành, kỹ thuật viên bảo trì và kỹ sư công nghệ, đồng thời cung cấp các bản ghi lại của các buổi học. | Nhân viên được đào tạo trên chính hệ thống của họ. |
| Hỗ trợ | Chúng tôi tiếp tục huấn luyện mô hình, thêm các tuyến đường, phân tích nhật ký và tinh chỉnh các chương trình. | Quý vị thông báo về sản phẩm mới hoặc nhiệm vụ mới. |
Robot luôn được khởi động khi có người ở hiện trường. Chúng tôi thiết lập hệ thống và điều khiển quy trình thông qua kết nối video, trong khi kỹ sư của quý vị sẽ kích hoạt và kiểm soát chuyển động của robot tại nút dừng khẩn cấp. Trong các lần khởi động đầu tiên, tốc độ của robot sẽ bị giới hạn bởi chương trình.
Học trực tuyến các chương trình của chúng tôi
Chương trình engiAI: Thị giác máy tính
- Kết nối và cấu hình camera công nghiệp.
- Đánh dấu các khu vực kiểm soát trên hình ảnh trực tiếp.
- Thu thập hình ảnh và dữ liệu tổng hợp để huấn luyện.
- Huấn luyện mạng nơ-ron và kiểm tra kết quả.
- Các quy tắc điều khiển: gửi lệnh đến robot và bộ điều khiển PLC, các đầu ra rời rạc, âm thanh.
- Quay phim theo tín hiệu cảm biến và hoạt động dựa trên bộ mã hóa của băng tải.
Chương trình Robot1: Điều khiển robot
- Kết nối robot, điều khiển thủ công các trục và lưu trữ các vị trí.
- Các tuyến đường và chu kỳ, sắp xếp sản phẩm vào hộp theo hàng và lớp.
- Các quy tắc về đầu vào và đầu ra, hệ thống kẹp khí nén, bảo vệ bằng cảm biến.
- Nhận lệnh từ hệ thống thị giác máy tính.
- Bản sao số hóa của Stend và quá trình chuyển đổi an toàn sang hệ thống robot thực tế.
- Xuất chu trình vào chương trình giảng dạy cho robot.
Để làm việc từ xa, cần có kết nối internet ổn định trên máy tính của người vận hành, phần mềm truy cập từ xa được phê duyệt bởi bộ phận IT của công ty, và khả năng kết nối video từ điện thoại thông minh hoặc máy tính xách tay để điều khiển robot.
05 Khả năng nhận diện hình ảnh chỉ với một camera: engiAI
engiAI là một chương trình thị giác máy tính sử dụng mạng nơ-ron. Với một chương trình duy nhất, người vận hành có thể kết nối các camera, xác định các khu vực cần kiểm soát, huấn luyện mạng nơ-ron, kiểm tra sản phẩm và quản lý quy trình loại bỏ sản phẩm lỗi.
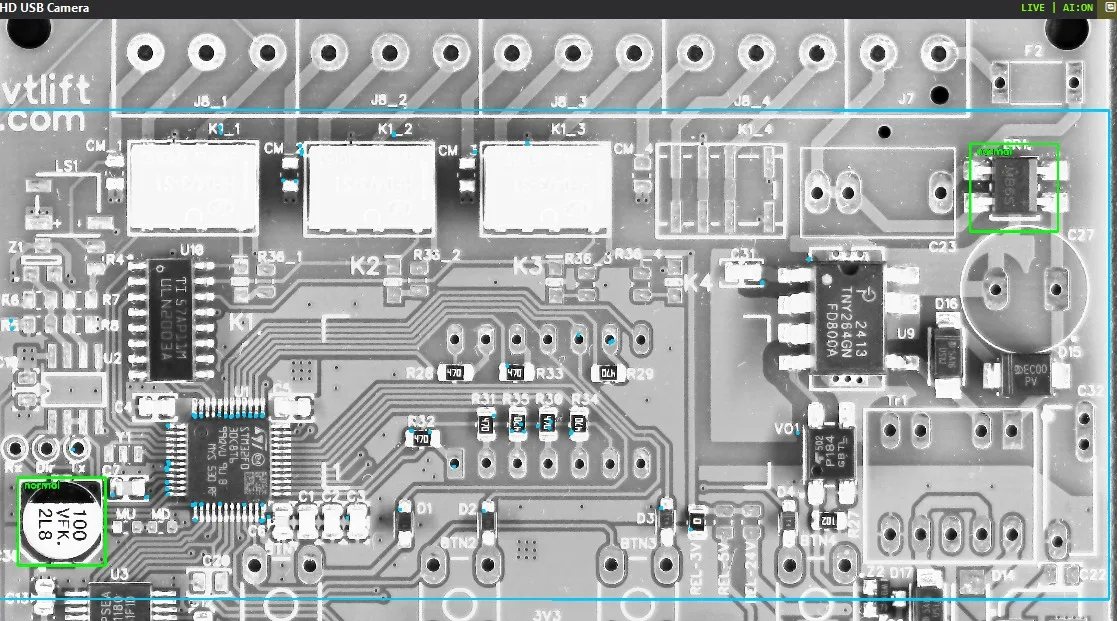
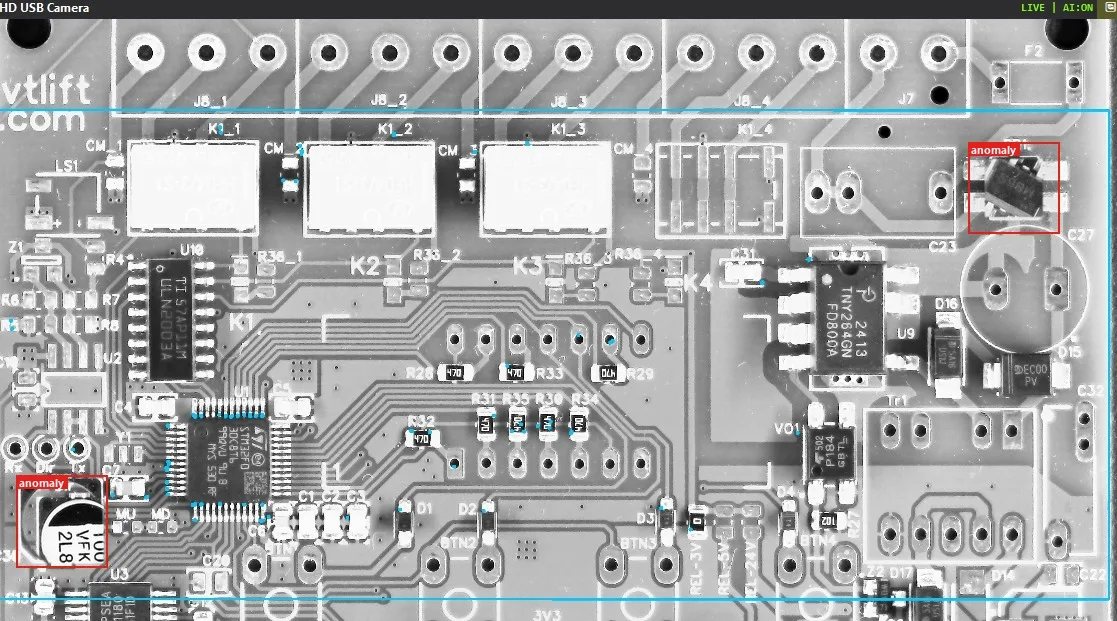
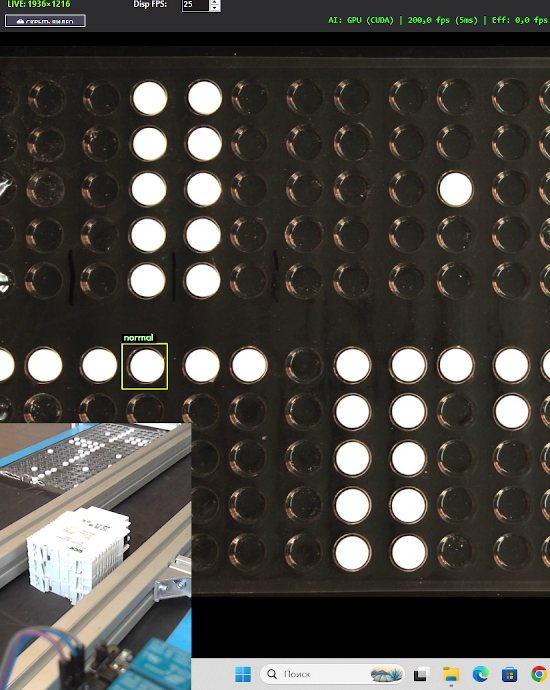
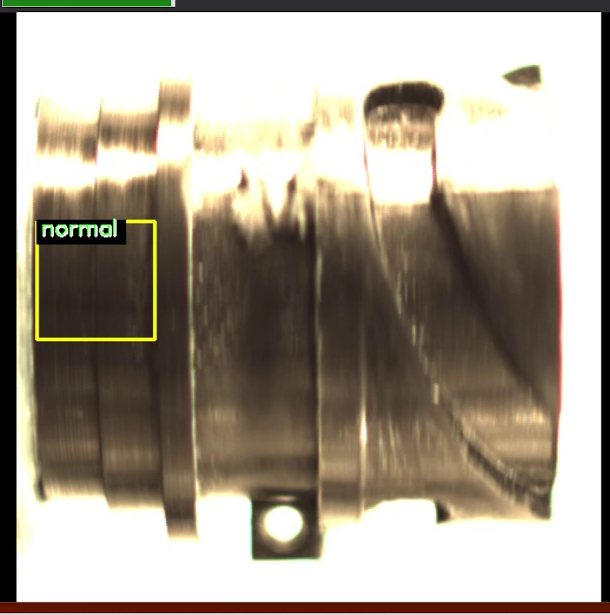
Phần mềm kiểm tra xem chi tiết có đầy đủ và tất cả các thành phần có ở đúng vị trí hay không.
Phần mềm phát hiện các vết nứt, sự dịch chuyển của các thành phần, lỗi lắp ráp và các vật thể lạ.
Mạng nơ-ron xác định loại, màu sắc hoặc phiên bản của sản phẩm để phân loại.
Mạng nơ-ron xác định góc của sản phẩm từ 0 đến 359 độ với độ chính xác là 1 độ.
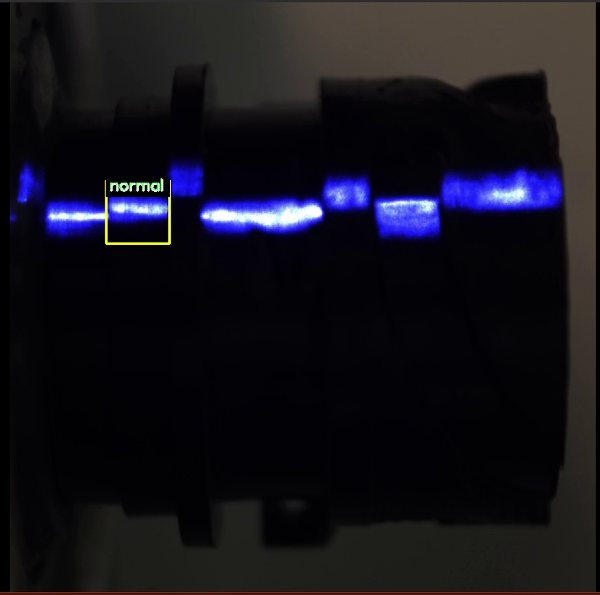
Một mô hình kiểm tra hàng trăm khu vực trên bảng mạch in, và mỗi khu vực có một tiêu chuẩn riêng.
Phần mềm tìm kiếm bảng mạch trên băng chuyền, ngay cả khi nó bị dịch chuyển và xoay đến 180 độ.
Huấn luyện với một tập dữ liệu nhỏ
Thông thường, để huấn luyện một mạng nơ-ron, cần hàng ngàn hình ảnh đã được gắn nhãn. Trong hệ thống engiAI, người vận hành chỉ cần chụp một vài hình ảnh của sản phẩm, và chương trình sẽ tự động tạo ra một tập dữ liệu huấn luyện. Chương trình này có thể dịch chuyển và xoay vùng ảnh, thay đổi độ sáng và độ tương phản, thêm các bản sao ngược và phân loại các hình ảnh theo các lớp khác nhau. Đối với các bảng mạch in, chương trình tự động tạo ra các lỗi tổng hợp: nó dịch chuyển một thành phần cùng với kết cấu thực tế của bảng mạch. Từ một hình ảnh duy nhất, có thể tạo ra hàng trăm hình ảnh huấn luyện.
Quá trình huấn luyện được khởi động bằng một nút bấm. Nó được thực hiện trên card đồ họa NVIDIA hoặc trên bộ xử lý. Toàn bộ chu trình "hiển thị sản phẩm, huấn luyện mô hình, hệ thống hoạt động" được thực hiện bởi kỹ thuật viên hoặc người vận hành dây chuyền, chứ không phải bởi một chuyên gia về học máy được mời đến.
Camera và đầu ra
| Các thiết bị được kết nối | Các tính năng |
|---|---|
| Camera Hikrobot | Camera công nghiệp GigE và USB3: Thời gian phơi sáng, độ lợi, độ phân giải, các cổng vào và ra rời rạc. |
| Camera SICK picoCam | Máy ảnh công nghiệp IDS uEye: thời gian phơi sáng, độ lợi, kết nối với thiết bị điều khiển. |
| Camera USB và IP | Webcam và camera giám sát theo giao thức RTSP. Ngay cả camera của điện thoại thông minh cũng có thể được sử dụng cho dự án thử nghiệm. |
| Cảm biến và bộ mã hóa | Khung hình được chụp dựa trên tín hiệu từ cảm biến, và độ trễ trong thời gian chụp không vượt quá 4 mili giây. Quá trình loại bỏ hình ảnh được đồng bộ hóa với bộ mã hóa của băng tải. |
| Đầu ra | Kết nối với thiết bị hoặc bộ điều khiển PLC thông qua giao thức TCP/IP, điều khiển đầu ra rời rạc của camera để tác động lên bộ phận đẩy hoặc đèn, và phát ra tín hiệu âm thanh. |
| Khả năng mở rộng | Một chương trình có thể điều khiển nhiều camera cùng lúc, mỗi camera có thể sử dụng tối đa 20 mô hình mạng nơ-ron. Các bộ "camera và mô hình" được chuyển đổi chỉ bằng một thao tác khi thay đổi sản phẩm. |
06Thị giác lập thể: Chiều cao và kích thước trong không gian 3D
Một camera hiển thị hình ảnh phẳng. Khi robot cần biết chiều cao, ví dụ như chiều cao của một chồng hộp hoặc mức sản phẩm trong một khay, hệ thống sẽ được kết nối với hệ thống thị giác nổi (stereo vision).
Hai camera được đặt để quan sát khu vực, với một chút sai lệch, giống như đôi mắt của con người. Phần mềm sử dụng sự khác biệt giữa hai hình ảnh để tạo ra bản đồ độ sâu và tính toán chính xác kích thước (chiều cao, chiều dài, chiều rộng) của hộp, cũng như khoảng cách từ camera đến đỉnh của hộp, tất cả đều được tính bằng milimet. Có thể sử dụng hai camera công nghiệp của hãng SICK, hai camera USB, hoặc một module stereo hoàn chỉnh, tức là một camera với hai ống kính.
H Chiều cao của hộp so với mặt bàn, tính bằng milimet.
L, W Chiều dài và chiều rộng của mặt trên của hộp.
Z Khoảng cách từ camera đến đỉnh hộp. Khi camera được gắn trên đầu robot, khoảng cách này giới hạn phạm vi di chuyển của các trục.
Bản đồ 3D về độ sâu: Mỗi điểm ảnh được gán một khoảng cách đến camera, và hộp được hiển thị nổi lên so với mặt bàn.
Những gì hệ thống thị giác nổi có thể làm
- Hiệu chỉnh theo hai phương pháp. Hiệu chỉnh chính xác được thực hiện bằng cách sử dụng một bàn cờ. Quá trình hiệu chỉnh đơn giản hơn được thực hiện mà không cần bàn cờ, dựa trên khoảng cách đến bàn và sử dụng một hộp chuẩn.
- Máy chiếu điểm laser. Máy chiếu này thêm hình ảnh lên các bề mặt đồng màu, giúp bản đồ độ sâu trở nên chi tiết hơn. Các cài đặt riêng biệt được lưu trữ cho chế độ sử dụng laser và chế độ không sử dụng laser.
- Camera gắn trên đầu robot. Chương trình Robot1 tính đến chiều cao hiện tại của đầu robot và điều chỉnh phép đo để phù hợp với sự nâng lên của nó.
- Quy tắc về chiều cao. Đối với mỗi khoảng cách từ bề mặt, có những giới hạn về trục của robot. Càng cao độ của chồng vật liệu, robot càng không được phép hạ thấp, và bộ phận hút chân không sẽ không gây áp lực lên giấy carton. Các quy tắc này áp dụng cho tất cả các nguồn chuyển động của robot.
- Bảo vệ khi sử dụng dữ liệu cũ. Nếu dữ liệu của camera đã quá cũ, các trục được chỉ định trong cài đặt sẽ không di chuyển. Hành vi này có thể được tắt trong phần cài đặt.
| Kiểm tra trên bàn thử nghiệm | Kết quả |
|---|---|
| Mô-đun thị giác nổi giá rẻ: hai cảm biến với độ phân giải 1280 x 720 pixel, khoảng cách giữa hai ống kính khoảng 60 mm, camera được đặt ở độ cao 255 mm. | Độ chính xác khi đo chiều cao của hộp là từ 1 đến 3 mm, không sử dụng laser và không sử dụng bảng kiểm tra. |
| Cùng một mô-đun stereo, nhưng ở chế độ cấu hình đơn giản. | Độ sai lệch về chiều dài và chiều rộng khoảng 10%. Độ chính xác tăng lên khi sử dụng máy chiếu laser và hiệu chỉnh bằng bàn cờ. |
07Robot1: Điều khiển robot từ máy tính
Robot1 điều khiển trực tiếp robot công nghiệp thông qua mạng, sử dụng bộ điều khiển của robot. Không cần phần mềm riêng biệt do nhà sản xuất robot cung cấp. Thanh điều khiển (tay dạy) vẫn được sử dụng để bật chế độ hoạt động và thực hiện dừng khẩn cấp.
| Chức năng | Tác dụng của nó |
|---|---|
| Điều khiển thủ công | Mỗi trục được điều khiển bằng các nút bấm với bước và tốc độ được chọn. Đầu robot di chuyển hoàn toàn theo chiều dọc và theo đường thẳng, trong khi chi tiết được giữ cố định về hướng. |
| Tư thế và chu kỳ | Các tư thế được lưu trữ chỉ bằng một lần nhấn nút và được kết hợp thành một chu kỳ với tốc độ, khoảng thời gian tạm dừng và số lần lặp lại mong muốn. |
| Xếp vào hộp | Nhân viên vận hành chỉ định số lượng sản phẩm trên mỗi hàng, khoảng cách giữa các sản phẩm và số lớp, và chương trình sẽ tính toán vị trí của từng sản phẩm. Hộp được điều chỉnh để phù hợp với robot thực tế. |
| Đầu vào và đầu ra | Bộ kẹp khí được kích hoạt ở tư thế lấy. Các chu kỳ được khởi động và dừng bằng tín hiệu từ các cảm biến. Nếu cảm biến không phát hiện chi tiết sau khi lấy, robot sẽ lặp lại thao tác lấy hoặc dừng lại. |
| Giới hạn | Chương trình thiết lập các giới hạn cho các trục, các khu vực cấm, giới hạn tốc độ và một nút dừng nhẹ nhàng, đồng thời xóa hàng đợi lệnh. |
| Lệnh từ hệ thống thị giác | Chương trình nhận lệnh qua mạng. Đối với mỗi trục, người dùng có thể chỉ định lệnh, tốc độ, độ lệch và hướng. Đối với mỗi loại đối tượng, có một lộ trình được định nghĩa. |
| Hoạt động không cần máy tính | Một chu trình đã được thiết lập có thể được tải xuống ổ USB dưới dạng các tệp của chương trình giảng dạy, và robot sẽ thực hiện nó một cách độc lập. |
| Dự án và nhật ký | Tất cả thông tin liên quan đến một tác vụ được lưu trữ trong một tệp dự án duy nhất. Nhật ký ghi lại mọi lệnh được gửi đến robot. |
Bản sao số Stend
Trong mô-đun "Stend", người dùng sử dụng chuột để sắp xếp robot, hộp, vị trí gắp và chính chi tiết trên một không gian ba chiều. Tay gắp được lắp ráp từ các bộ phận như trụ, thanh và bộ phận hút trực tiếp trên mô hình. Phần mềm tính toán phạm vi hoạt động, kế hoạch sắp xếp và thời gian chu kỳ, sau đó hiển thị toàn bộ quy trình với mô phỏng các cảm biến và hệ thống khí nén.
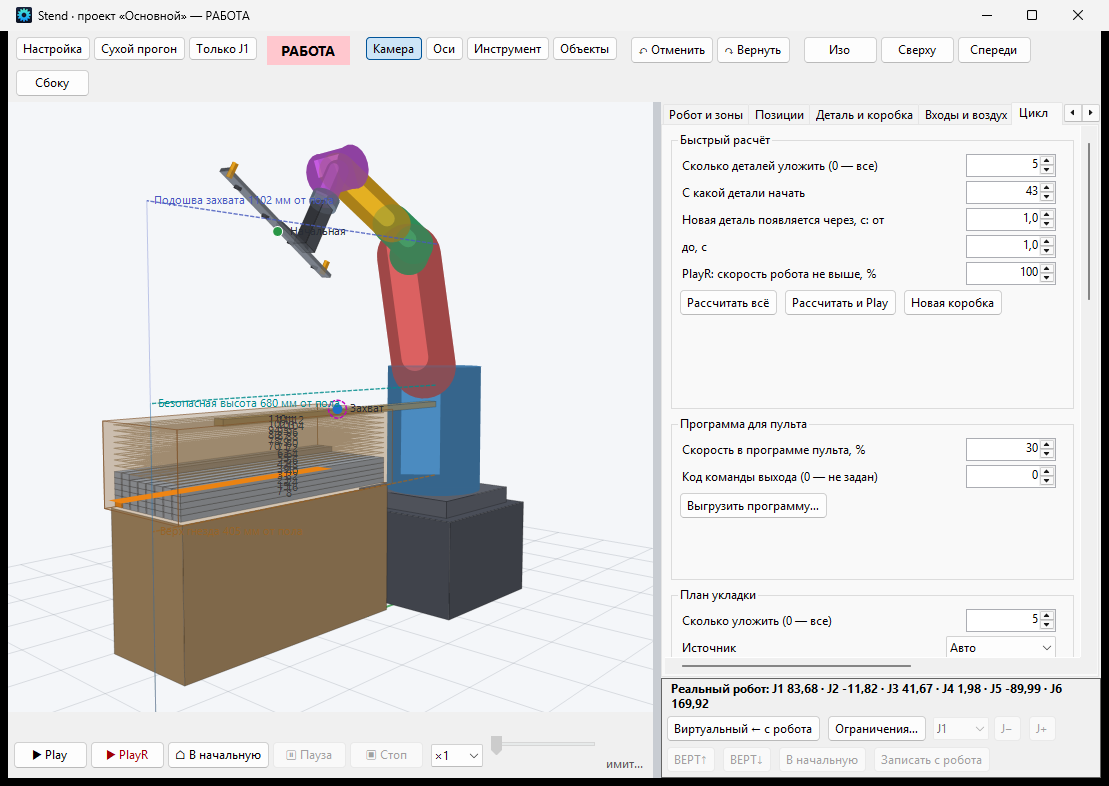
Quá trình chuyển sang hoạt động thực tế được thực hiện theo từng bước. Đầu tiên, chu trình được hiển thị trên mô hình. Sau đó, chế độ "chạy khô" (dry run) ghi lại các bước vào nhật ký mà không gửi bất kỳ lệnh nào đến robot. Tiếp theo, robot chỉ xoay một trục duy nhất với tốc độ không quá 5%. Cuối cùng, toàn bộ chu trình được khởi động, với việc xác nhận các điểm và giới hạn tốc độ.
08Tất cả phần mềm đều do chúng tôi phát triển
Các chương trình engiAI và Robot1 được phát triển bởi các chuyên gia của công ty "Vector Technologies". Điều này mang lại một số lợi ích thiết thực cho bạn.
Nếu một tác vụ cần một chức năng mới, một giao thức trao đổi mới hoặc một báo cáo mới, chúng tôi sẽ tự mình thêm chúng.
Hệ thống thị giác, giao tiếp và điều khiển robot được thực hiện bởi một đội duy nhất, do đó các vấn đề được giải quyết mà không cần trao đổi giữa các nhà cung cấp khác nhau.
Quá trình nhận dạng hình ảnh được thực hiện trên máy tính tại nhà máy, và các hình ảnh từ quy trình sản xuất của bạn không rời khỏi khuôn viên công ty.
Các chương trình hoạt động bằng tiếng Nga, tiếng Anh, tiếng Đức, tiếng Pháp, tiếng Tây Ban Nha, tiếng Ý, tiếng Bồ Đào Nha, tiếng Trung Quốc, tiếng Nhật, tiếng Hàn, tiếng Hindi, tiếng Ả Rập, tiếng Indonesia và tiếng Việt.
Nhật ký hoạt động và cơ sở dữ liệu của chương trình lưu trữ lịch sử các sự kiện. Dữ liệu này phù hợp để thống kê lỗi và phân tích hiệu suất của hệ thống.
Một ô chức năng tương tự được khởi động bằng cách sao chép dự án và mô hình mạng nơ-ron, thay vì tạo một dự án tích hợp mới.
| Yêu cầu | Thông số |
|---|---|
| Máy tính | Windows 10 hoặc Windows 11, phiên bản 64 bit. Card đồ họa NVIDIA giúp tăng tốc quá trình học và phân tích; nếu không có card này, chương trình sẽ chạy trên bộ xử lý trung tâm (CPU). |
| Robot | Hôm nay, hệ thống Robot1 đang điều khiển các robot BORUNTE sử dụng bộ điều khiển HC1. Các robot của các thương hiệu khác và các bộ điều khiển PLC nhận lệnh từ engiAI thông qua mạng TCP/IP. |
| Phiên bản dùng thử | Các chương trình có thể được tải xuống từ trang web engi.live. Nếu không có giấy phép, mỗi chương trình sẽ chỉ hoạt động trong 20 phút. |
09Thông tin về công ty "Vector Technologies"
"Vector Technologies" là nhà phát triển, nhà sản xuất và nhà cung cấp thiết bị cho tự động hóa công nghiệp tại Minsk. Công ty cung cấp đầy đủ các dịch vụ kỹ thuật: từ thiết kế dự án đến đưa vào vận hành.
Các dự án của công ty
Thị giác máy tính và robot
- Điều chỉnh vị trí của đối tượng bằng thị giác máy tính để điều khiển robot công nghiệp.
- 3DStereo: Đo kích thước không tiếp xúc bằng cách sử dụng hai camera.
- Phân tích tự động các bảng mạch in.
- Kiểm tra viên thuốc theo các khu vực.
- Hệ thống kiểm soát đóng gói thuốc.
- Kiểm tra tự động nhãn mác.
- Kiểm soát nhãn mác và cách điện của cáp và dây điện.
Tự động hóa quy trình sản xuất
- Hệ thống AGV (Automated Guided Vehicle) dùng để vận chuyển cuộn dây và bobin chứa dây, với trọng lượng hàng hóa tối đa lên đến 2.900 kg.
- Hiện đại hóa dây chuyền cắt băng hợp kim hai lớp.
- Hiện đại hóa toàn diện hệ thống kiểm tra chất lượng của băng hợp kim hai lớp.
- Hiện đại hóa hệ thống điều khiển lò nung chân không.
- Hệ thống xử lý, chuẩn bị và đóng chai nước uống.
- Thiết bị thử nghiệm tại phòng thí nghiệm của Công ty Belshina.
- Trạm rửa tự động.
Mô tả chi tiết về các dự án được đăng tải trên trang web vec-tech.by trong mục "Dự án".
Công ty sản xuất bộ biến tần dòng VTD với công suất từ 0,4 đến 630 kW và dòng VTD20 với công suất từ 0,75 đến 15 kW, thiết bị khởi động mềm với công suất từ 11 đến 600 kW, bộ truyền động, tủ điều khiển và các thiết bị điện tử trên các dòng sản phẩm riêng SMT và DIP. "Vector Technologies" là nhà phân phối chính thức của YASKAWA, SICK, WEG, VIPA và FATEK. Chúng tôi thiết kế hệ thống, hệ thống điều khiển tự động và tủ điều khiển dựa trên thông tin do bạn cung cấp và cung cấp tài liệu để lắp đặt tại chỗ. Việc cung cấp thiết bị đến quốc gia của bạn sẽ được thảo luận riêng.
10 Nó được áp dụng ở đâu và lợi ích được tính toán như thế nào?
| Lĩnh vực ứng dụng | Những gì được tự động hóa |
|---|---|
| Đóng gói và logistics | Định hướng và xếp thùng, đóng gói trên pallet, phân loại, đo kích thước bằng camera 3D. |
| Dược phẩm | Kiểm tra viên thuốc trong vỉ, kiểm tra bao bì và dán nhãn, loại bỏ sản phẩm lỗi. |
| Điện tử | Kiểm tra lắp ráp bảng mạch in bằng phương pháp "VÙNG-CẶP": kiểm tra sự hiện diện, vị trí và hướng của các linh kiện. |
| Công nghiệp máy móc và gia công kim loại | Nạp liệu vào máy và máy ép, kiểm tra chi tiết, sắp xếp chi tiết vào thùng chứa. |
| Sản xuất cáp | Kiểm tra nhãn mác và cách điện, vận chuyển cuộn cáp bằng xe đẩy tự động. |
| Công nghiệp thực phẩm và đồ uống | Kiểm tra dòng sản phẩm trên băng chuyền, phát hiện các thùng chứa bị rơi, sắp xếp. |
| Kho | Xếp và dỡ hàng lên/xuống pallet, đo kích thước của hàng hóa. |
Ưu điểm của robot có hệ thống thị giác so với tự động hóa truyền thống
- Không cần các thiết bị hỗ trợ đắt tiền. Không cần các bộ phận như giá đỡ, điểm tỳ và thùng rung cho từng sản phẩm, vì robot tự động điều chỉnh để phù hợp với từng chi tiết.
- Quá trình điều chỉnh lại mất vài giờ. Đối với mỗi sản phẩm mới, một mô hình mới được huấn luyện và các quy trình sản xuất mới được thiết lập, trong khi cơ chế hoạt động của hệ thống vẫn giữ nguyên.
- Các lô sản xuất nhỏ trở nên hiệu quả hơn. Khi chi phí chuyển đổi sản xuất rất thấp, việc tự động hóa quy trình sản xuất ngay cả với số lượng nhỏ, chỉ đủ cho một ca làm việc, cũng trở nên hợp lý.
- Một camera thực hiện ba chức năng. Camera này giúp robot định vị, kiểm tra chất lượng sản phẩm và quản lý quy trình loại bỏ sản phẩm lỗi.
- Hệ thống hoạt động trong điều kiện thực tế. Nếu một chi tiết bị đặt sai vị trí hoặc lô hàng có màu sắc khác, robot có hệ thống thị giác vẫn tiếp tục hoạt động vì nó quan sát chi tiết, không phải tọa độ.
11Cách bắt đầu
Cách chúng tôi tính toán thời gian hoàn vốn
Thời gian hoàn vốn sẽ được tính toán dựa trên các số liệu do quý vị cung cấp. Để thực hiện tính toán, chúng tôi cần các dữ liệu từ bảng dưới đây, và kết quả sẽ được đưa vào tính toán chi phí kinh doanh.
| Dữ liệu từ quý vị | Kết luận rút ra |
|---|---|
| Số lượng nhân viên tham gia vào một quy trình làm việc trong một ca và số lượng ca làm việc mỗi ngày. | Số giờ làm việc hàng năm mà robot có thể thay thế. |
| Chi phí cho một giờ làm việc, bao gồm cả thuế. | Tiết kiệm hàng năm từ tiền lương. |
| Tỷ lệ lỗi và chi phí cho mỗi lỗi. | Tiết kiệm từ kiểm soát chất lượng tự động. |
| Số lần sản phẩm thay đổi mỗi tháng và thời gian cần thiết để thay đổi quy trình. | Tiết kiệm từ dụng cụ và thời gian ngừng hoạt động. |
| Chi phí cho không gian hoặc khu vực làm việc dành cho quy trình của quý vị. | Thời gian hoàn vốn: là giá trị đầu tư chia cho lợi ích tiết kiệm hàng năm. |
Các chương trình engiAI và Robot1, cùng với các hướng dẫn và video, đã được đăng tải trên trang web engi.live. Nếu không có giấy phép, mỗi chương trình sẽ chỉ hoạt động trong 20 phút.