Kamera 3D i globalne pozycje: robot, który widzi wysokość ładunku
Robot sortujący wyposażony w system wizyjny teraz mierzy ładunek w trzech wymiarach.
Bezpośrednio w oprogramowanie sterujące robotem BORUNTE zintegrowana jest kamera stereoskopowa: w czasie rzeczywistym mierzy wysokość pudełka, zna wysokość własnej "głowicy" dzięki enkoderom i sama uniemożliwia robotowi wykonywanie niebezpiecznych ruchów. Poniżej przedstawiono możliwości, które zostały zaimplementowane i przetestowane w działającej komórce produkcyjnej.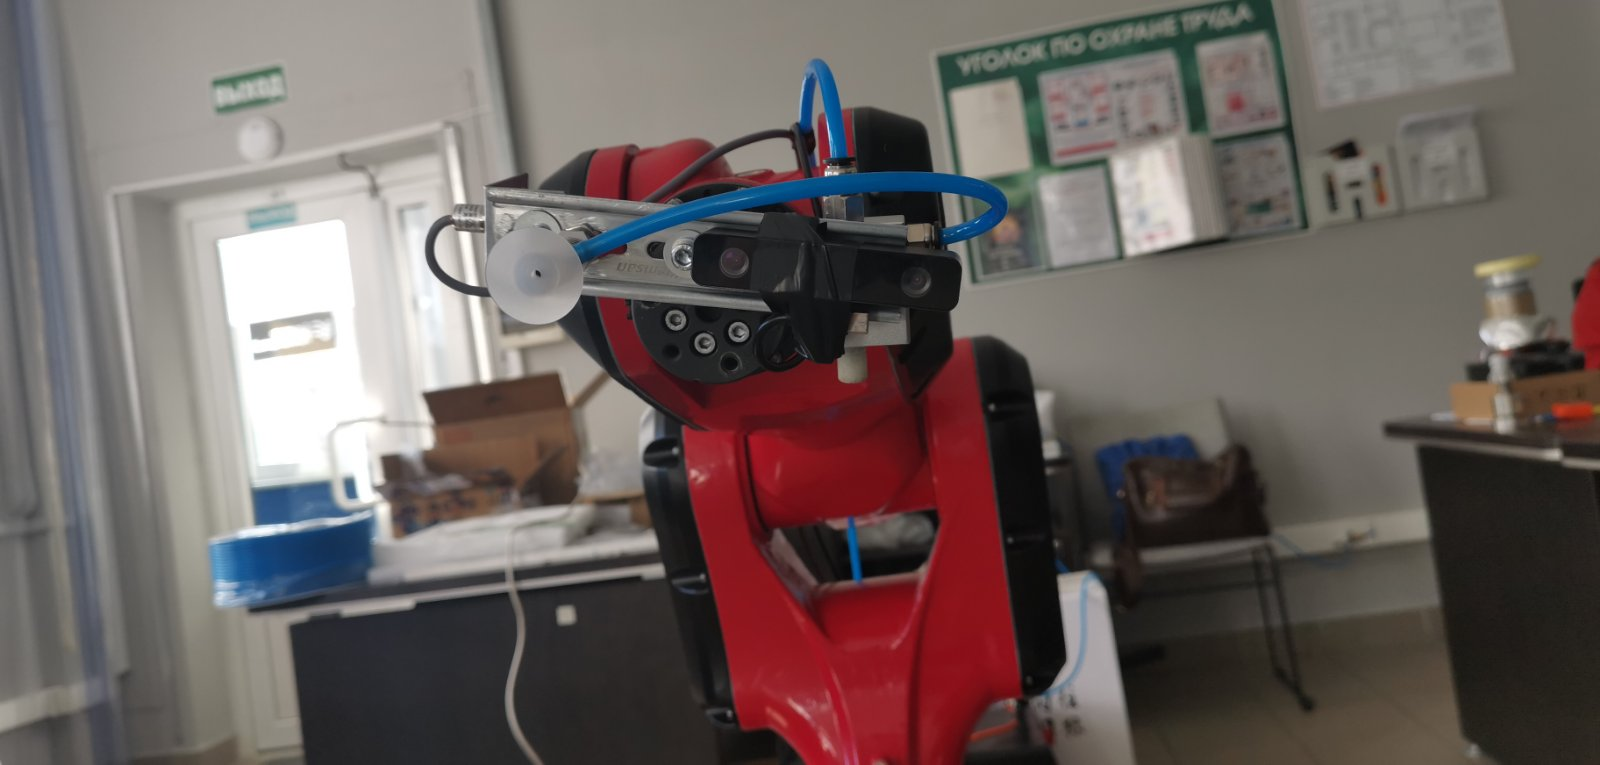
Wszystko w jednym oknie: kamery, głębokość, dane.
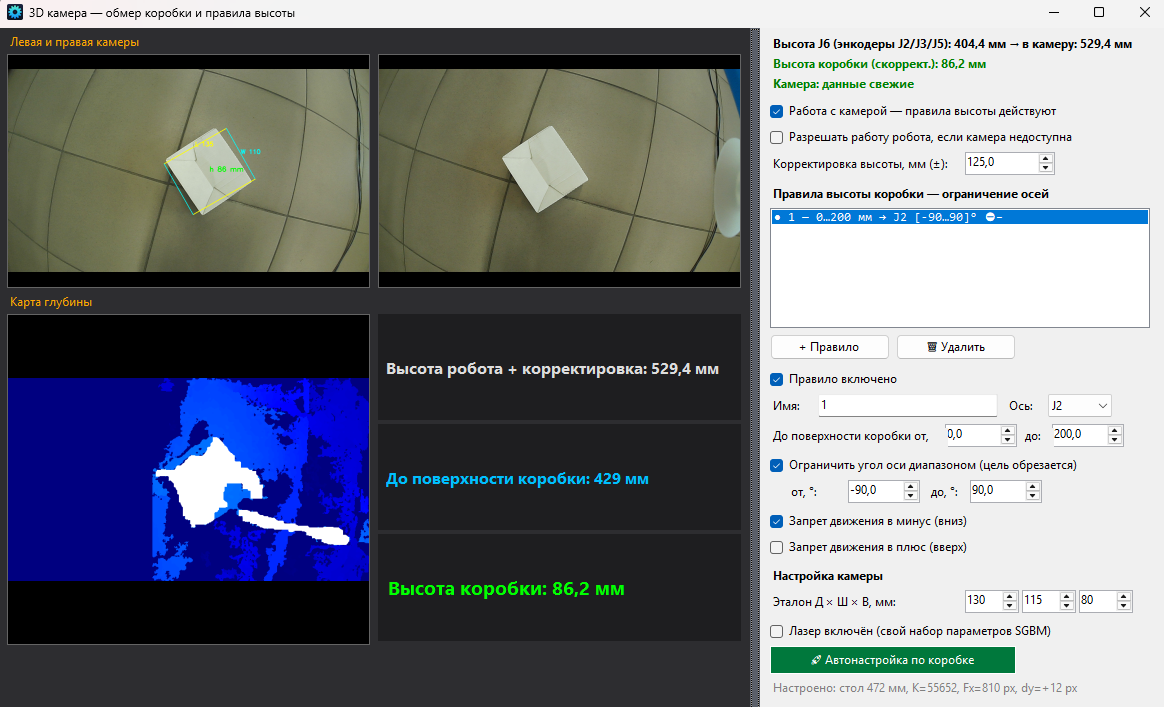
Okno "Kamera 3D" otwiera się jednym przyciskiem i działa równolegle do głównego okna sterowania. Po lewej stronie znajduje się obraz na żywo z obu kamer stereoskopowych oraz mapa głębokości, a po prawej – zasady bezpieczeństwa i ustawienia. Trzy kluczowe parametry są wyświetlane w dużym rozmiarze i aktualizowane w czasie rzeczywistym:
- Wysokość robota + korekta – globalna wysokość głowy robota J6;
- Odległość od powierzchni skrzynki – ile jeszcze pozostało do ładunku;
- Wysokość skrzynki – to główny wynik pomiaru.
Zamknięcie okna nie przerywa pomiarów: kamera nadal działa w tle, a zasady bezpieczeństwa są zawsze aktywne.
Globalna wysokość J6 – odczytywana z enkodera robota.
Wysokość głowy jest traktowana jako sygnał sterujący dla robota, pochodzący z enkodera osi J2/J3/J5 Zgodnie z parametrami zdefiniowanymi w ustawieniach urządzenia – bez użycia zewnętrznych czujników. Jedno pole korekcji (±, mm) uwzględnia montaż: robota na palecie, osadzonej podstawy oraz występu obiektywu kamery względem kołnierza. Ustawiono raz, a odczyty są zgodne z pomiarami wykonanymi za pomocą taśmy mierniczej.
Pomiar, który nie boi się ruchu robota:
Kamera jest zamontowana na ruchomej głowicy, co zazwyczaj stanowi problem: podniesienie robota powoduje zmianę wysokości obciążenia. W tym przypadku odległość między kamerą a stołem jest automatycznie uwzględniana w obliczeniach pomiarowych: wysokość przegubu J6 + korekta, w każdym cyklu pomiarowym. Robot został podniesiony o 140 mm, a pomiar pozostał dokładny bez konieczności ponownej kalibracji. Potwierdzono: pudełko wzorcowe o wysokości 80 mm wskazuje wartość 80,0 mm przy różnych wysokościach robota.
- Automatyczna kalibracja za pomocą ramki – jedno naciśnięcie: kamera lokalizuje powierzchnię, dostosowuje skalę i resetuje pozostały błąd wysokości;
- bufor pomiarów jest czyszczony przy zmianie wysokości – nie ma "średnich wartości między wartościami przed i po zmianie";
- filtr medianowy, stosowany do kolejnych klatek, redukuje szumy z pary kamer.
Zasady bezpieczeństwa dotyczące odległości od ładunku:
Administrator definiuje reguły w formacie "odległość od powierzchni od... do... mm → ograniczenie osi": zakaz ruchu w dół i/lub w górę, lub dozwolony zakres kątów. Reguły są tworzone, przechowywane w bazie danych i obowiązują dla wszystkich źródeł ruchu bez wyjątku: przycisków sterujących, zapisanych pozycji, trybu jog, poleceń AI przesyłanych przez TCP, automatycznych tras.
- ładunek jest zbyt blisko – robot fizycznie nie może opuścić przyssawki do pudełka;
- kierunek odwrotny jest zawsze dostępny – robot może "wyjechać" z obszaru.
- Podczas aktywacji reguły w danym cyklu pracy: płynne zatrzymanie bez awarii napędu;
- Utrata połączenia z kamerą: osie zatrzymują się (lub kontynuują pracę, jeśli administrator wyraźnie na to zezwolił);
- Zasada "wszystko lub nic": jeśli choć jedna oś osiągnie limit, ruch nie jest wykonywany, nawet częściowo.
Ruch w pionie: wysokość się zmienia, ale obudowa nie przesuwa się.
Przyciski "+" i "-" opuszczają i podnoszą głowicę robota wyłącznie w pionie: program rozwiązuje problem odwrotnej kinematyki, a osie J2 i J3 poruszają się jednocześnie, wykonując jeden ruch. Obiekt w kadrze pozostaje nieruchomy – zmierzony przesunięcie w poziomie wynosi mniej niż jeden milimetr na krok 10 mm. Właśnie w ten sposób przyssawka zbliża się do przedmiotu: pionowo, bez zniekształceń obrazu.
Stały kąt kamery: wyrażany w stopniach.
Jeden wskaźnik pokazuje globalny kąt nachylenia urządzenia: podczas każdego ruchu osi J2/J3, oś J5 automatycznie się obraca, utrzymując kamerę w pozycji równoległej do podłogi. Ustawiony kąt jest widoczny na ekranie, określany jest przez aktualną pozycję i zapisywany w bazie danych. Błąd nie kumuluje się – system dąży do globalnego kąta, a nie do różnicy między kolejnymi krokami.
🔒 Pobierz wideo 2026-08-31 12-31-07.mp4 — brak dostępuGotowe do produkcji.
- Interfejs dostępny w 14 językach (rosyjski, angielski, niemiecki, francuski, chiński, włoski, hiszpański, japoński, portugalski, koreański, hindi, arabski, indonezyjski, wietnamski), możliwość zmiany języka w trakcie pracy, wybrany język jest zapamiętywany.
- Wszystkie ustawienia są przechowywane w bazie danych: reguły, kalibracje, wymiary i położenie okien.
- Pełne logowanie: każdy ruch, każdy błąd i jego przyczyna są zapisywane w pliku logu.
- Działa w połączeniu z systemem sortowania opartym na sztucznej inteligencji engiAI (YOLO): klasyfikacja obrazów z kamery, przesyłanie poleceń do robota przez protokół TCP z potwierdzeniem wykonania.
Podsumowanie: Robot w tej konfiguracji nie tylko powtarza zaprogramowane ruchy, ale również rozpoznaje obciążenie, uwzględnia swoją wysokość i sam zapobiega popełnianiu błędów. Skontaktuj się z nami – pokażemy działanie tego rozwiązania w praktyce, w odniesieniu do Twojego konkretnego problemu.